
Unitree Robotics
Unitree R1
A Unitree könnyű, 1,23 m magas, kb. 27–29 kg-os kétlábú humanoidja három változatban: R1 Air (20), R1 (26) és R1 EDU (26–40 szabadsági fok, fejlesztői opciókkal).
KatalógusadatKaphatóKétlábú humanoidNyilvános SDK
- Magasság
- 1,23 m
- Tömeg
- 27 kg
- Szabadságfok összesen
- 20
- Terhelhetőség
- 3–5 kg
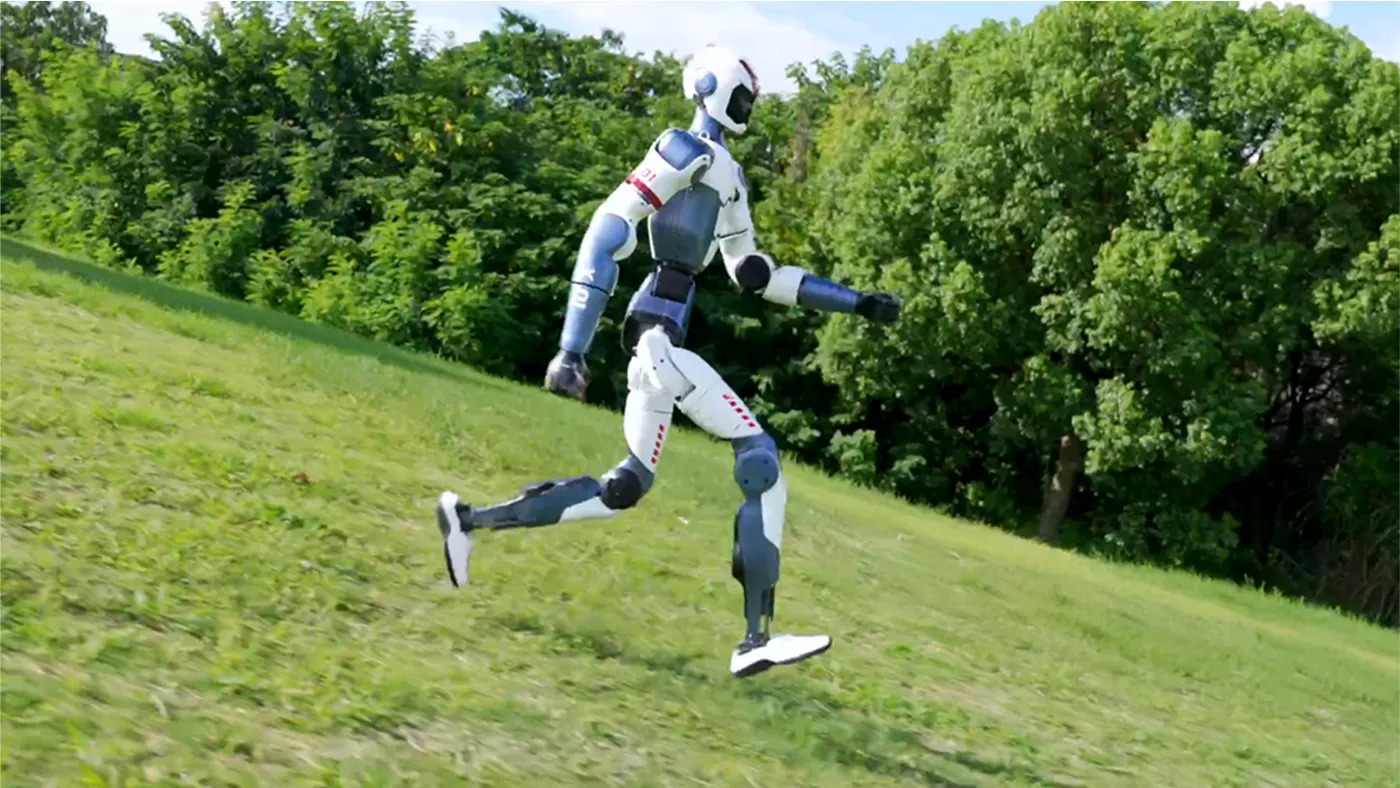 Kép: © Unitree Robotics
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Unitree R1
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
Terhelés és mozgás
Aktuátorok és kéz
| Változat | R1 AIRbelépő változat (derék- és fejízület nélkül, monokamerával) | R1alapváltozat (a dokumentációban R1 Basic) | R1 EDUfejlesztői (EDU) változat |
|---|---|---|---|
| Hajtás | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok üreges tengellyel és kettős enkóderrel; keresztgörgős + kétsoros golyós kimeneti csapágy; üreges tengelyű belső kábelezés; helyi léghűtés2 | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok üreges tengellyel és kettős enkóderrel; keresztgörgős + kétsoros golyós kimeneti csapágy; üreges tengelyű belső kábelezés; helyi léghűtés2 | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok üreges tengellyel és kettős enkóderrel; keresztgörgős + kétsoros golyós kimeneti csapágy; üreges tengelyű belső kábelezés; helyi léghűtés2 |
| Kéz / megfogó | Nem publikált | Nem publikált | Opcionális ügyes robotkéz; telepítési útmutató: Dex1-1, Dex2/5, Dex3-1, LinkerHand O6, Revo 22 |
Érzékelés és számítás
| Változat | R1 AIRbelépő változat (derék- és fejízület nélkül, monokamerával) | R1alapváltozat (a dokumentációban R1 Basic) | R1 EDUfejlesztői (EDU) változat |
|---|---|---|---|
| Látás | Monokamera a fejben: vízszintes látómező max. 146°, függőleges max. 110°2 | Sztereó mélységkamera-modul a fejben: vízszintes látómező max. 146°, függőleges max. 124°; RGB 1280×1080 @30 Hz, mélységkép 544×448 @10 Hz2 | Sztereó mélységkamera-modul a fejben: vízszintes látómező max. 146°, függőleges max. 124°; RGB 1280×1080 @30 Hz, mélységkép 544×448 @10 Hz2 |
| Egyéb érzékelés | 4 mikrofonos tömb; hangszóró1 | 4 mikrofonos tömb; hangszóró1 | 4 mikrofonos tömb; hangszóró1 |
| Fedélzeti számítás | 8 magos, nagy teljesítményű processzor1 | 8 magos, nagy teljesítményű processzor1 | 8 magos processzor; opcionális nagy teljesítményű modul (fejlesztői egység háti egységben), pl. NVIDIA Jetson Orin (40–100 TOPS)1 |
Energia és kapcsolat
| Változat | R1 AIRbelépő változat (derék- és fejízület nélkül, monokamerával) | R1alapváltozat (a dokumentációban R1 Basic) | R1 EDUfejlesztői (EDU) változat |
|---|---|---|---|
| Üzemidő | 1 óra1 | 1 óra1 | 1 óra1 |
| Töltés / csere | Gyorskioldású okosakkumulátor; töltő tartozék1 | Gyorskioldású okosakkumulátor; töltő tartozék1 | Gyorskioldású okosakkumulátor; töltő tartozék1 |
| Kapcsolat | Wi-Fi 6, Bluetooth 5.21 | Wi-Fi 6, Bluetooth 5.21 | Wi-Fi 6, Bluetooth 5.21 |
Fejlesztés
| Változat | R1 AIRbelépő változat (derék- és fejízület nélkül, monokamerával) | R1alapváltozat (a dokumentációban R1 Basic) | R1 EDUfejlesztői (EDU) változat |
|---|---|---|---|
| SDK / API | Másodlagos fejlesztés ennél a változatnál nincs feltüntetve („/”)1 | Másodlagos fejlesztés ennél a változatnál nincs feltüntetve („/”)1 | Másodlagos fejlesztés támogatott; R1 SDK fejlesztői útmutató; nyílt ízület- és szenzorinterfészek1 |
| Robotleíró fájlok | URDF a unitree_ros tárolóban (r1_air_description, 20 szabadsági fok)4 | URDF a unitree_ros tárolóban (r1_description, 26 szabadsági fok, zárt láncú bokamechanizmus)4 | URDF a unitree_ros tárolóban (r1_description, 26 szabadsági fok, zárt láncú bokamechanizmus)4 |
| Szimuláció | Nem publikált | MuJoCo-modell a unitree_mujoco szimulátorban (r1)5 | MuJoCo-modell a unitree_mujoco szimulátorban (r1)5 |
Méret
Szerkesztői megjegyzések
- A „kb. 3–5 kg” értéket a termékoldal nyomatékként, a dokumentáció karterhelésként közli; terhelésként vettük fel.
- Az R1 EDU 26–40-es szabadságfok-tartományát a gyártó nem bontja ki.
Források
- Unitree R1 | Unitree Robotics — Unitree Robotics · ellenőrizve 2026-11-17
- About R1 – R1 SDK Development Guide (Unitree Documentation Center) — Unitree Robotics · ellenőrizve 2026-11-17
- Unitree R1 – Unitree official store — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_ros – robots/README.md (robot descriptions) — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_mujoco (unitree_robots/r1) — Unitree Robotics · ellenőrizve 2026-11-17
- xr_teleoperate – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_sdk2 – Unitree robot sdk version 2 — Unitree Robotics · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.