Üzemeltető
Ipari, intézményi vagy mentési feladat robottal, képzett operátorral.

Robotfüggetlen, alapvetően VR-alapú teleoperációs rendszereket fejlesztünk: know-how, technológia, kezelőfelület és UX – robotonként ellenőrzött integrációval.
 Szimuláció – valós alkalmazásfelvétel
Ott kell, ahol a feladat távoli, veszélyes vagy még nem automatizálható – de emberi döntést igényel.
Ipari, intézményi vagy mentési feladat robottal, képzett operátorral.
Közös operátori réteg több robotplatformhoz, adapterrel és teszteléssel.
Ugyanaz a felület gyakorlásra emulált roboton, majd élesben.
Minden bemenet ugyanazon a validált úton megy: billentyű, VR, hang, AI-terv és oktató.
Mért, becsült és hiányzó adat külön jelölve. Kattintson a számokra.
 Szimuláció – valós alkalmazásfelvétel
B profil – operátori vezérlőpult: térkép, robotkamera, érzékelt tárgyak, robotállapot, lépések, események – szimuláció
A katalógusszereplés önmagában egyik integrációs szintet sem jelenti.
| Funkció | Unitree G1 EDU | A katalógus többi robotja |
|---|---|---|
| Kinematikai modell | SzimuláltR1 tréning: URDF-pontos geometria, ízülethatárok, sebességkorlátok, ön- és környezeti ütközés; a fő méretek a gyáritól legfeljebb 1%-kal térnek el. Dinamika (egyensúly, esés, erők) nincs. | Katalógusadat |
| 3D modell | 3D bemutatóKódból épített, ízületenként mozgatható modell a hivatalos URDF kinematikájával – saját fejlesztés, nem gyártói mesh. A weboldalon még nincs 3D-nézegető. | Katalógusadat |
| Járás (sebességigény) | SzimuláltEmulált lépésciklus a járáskorláton belül. Ismert eltérés: induláskor a lábízületek sebessége átlépheti az URDF-határt (mért 39,7 rad/s a 20 rad/s-mal szemben). | Katalógusadat |
| Karvezérlés (IK) | SzimuláltLaptopon egérrel és billentyűvel, VR-ben clutch-csal. Elérhetetlen cél nem okoz ugrást vagy ízülethatár-átlépést (tesztelve). A VR csak IWER-emulátorban ellenőrizve. | Katalógusadat |
| Kéz és fogás (Dex3, egykezes) | SzimuláltGeometriai fogás erőszimuláció nélkül, a tréningprofil korlátaival (80 mm-es kéznyílás, karonként 3 kg). Kétkezes fogás nincs – tervezett (R2). | Katalógusadat |
| Fejkamera (D435i) | SzimuláltKliensoldali render a kameraprofil szerint: 69° × 42° látómező, 47,6°-os lefelé dőlés. A kép nem valós kamerastream. | Katalógusadat |
| Hibakezelés (késés, befagyás, kiesés) | SzimuláltSzimulált hálózati profilok és egyszeri események; a késve érkező régi parancsot a mag eldobja, a befagyott képet látható jelzés mutatja (tesztelve). | Katalógusadat |
| Unitree SDK-adapter | TervezettR4: a parancsok megfeleltetése a unitree_sdk2 G1-interfészére elkészült terv (járás, kar, Dex3, állapot); firmware- és SDK-verzión ellenőrizendő. | Katalógusadat |
| Teszt valódi roboton | TervezettMég nem történt. Robot, firmware, perifériák, helyszíni felügyelet és robotonkénti átvételi teszt kell hozzá. | Katalógusadat |
Katalógusadat – integráció robotonkénti vizsgálat után · Robotkatalógus →
Minden lépésnek feltétele és naplója van; hibás kalibráció blokkolja az indulást.
 Szimuláció – valós alkalmazásfelvétel
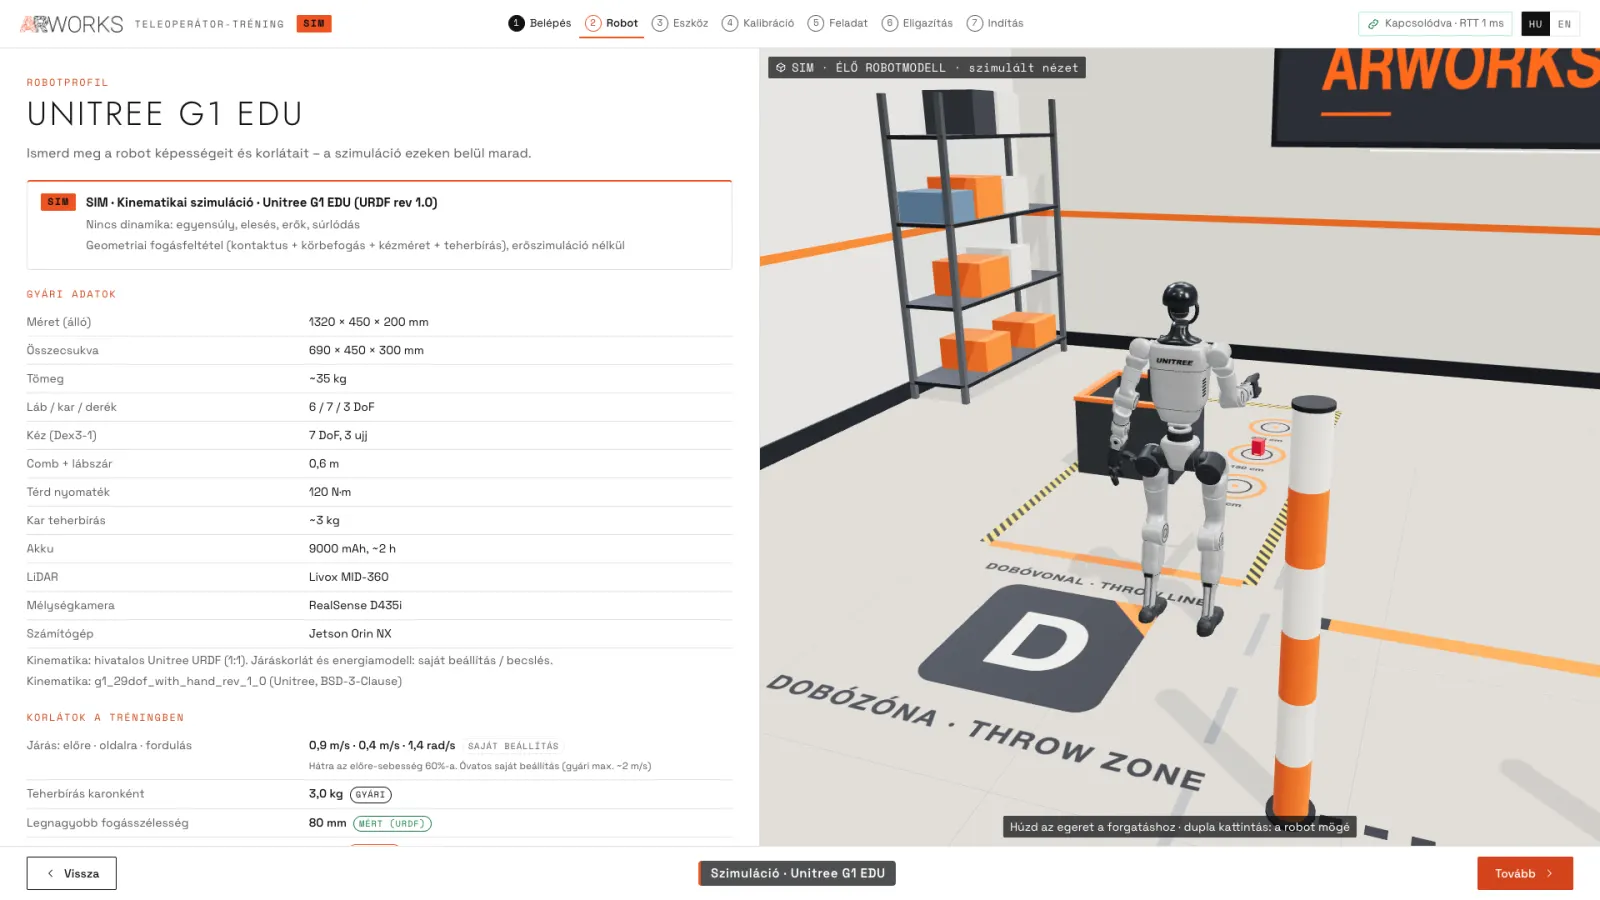
Robot, profil és képességek: robotkártya gyári és mért adatokkal.
Szimulációban kész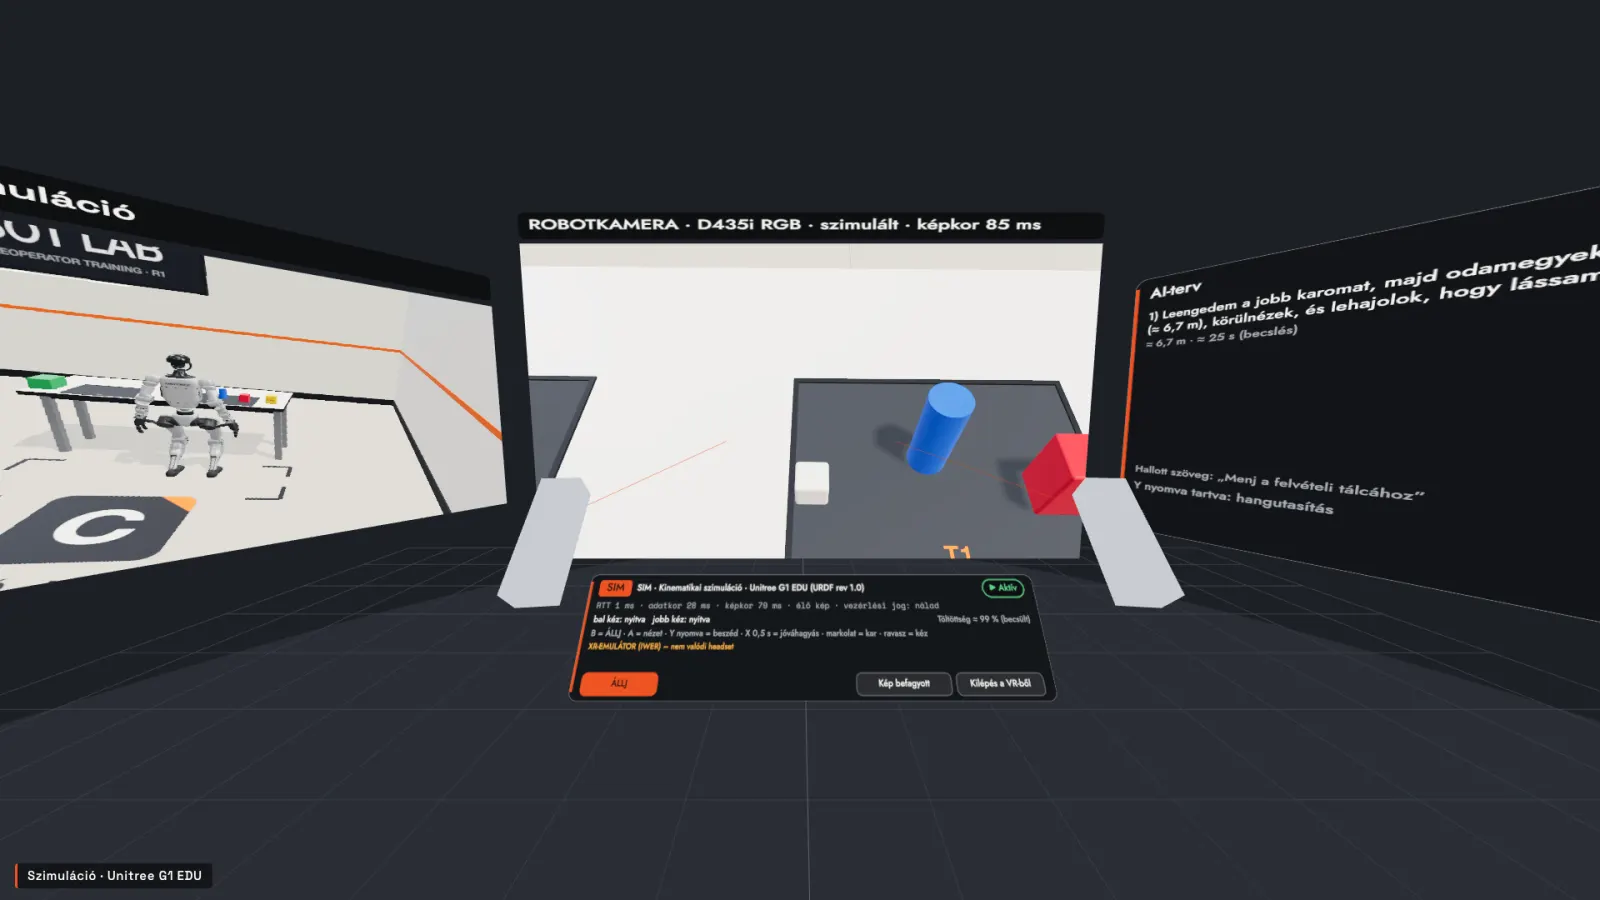 IWER-emulátor – nem valódi headset
Eszköz- és iránypróba, majd aktiválás 1 másodperces nyomva tartással.
Szimulációban kész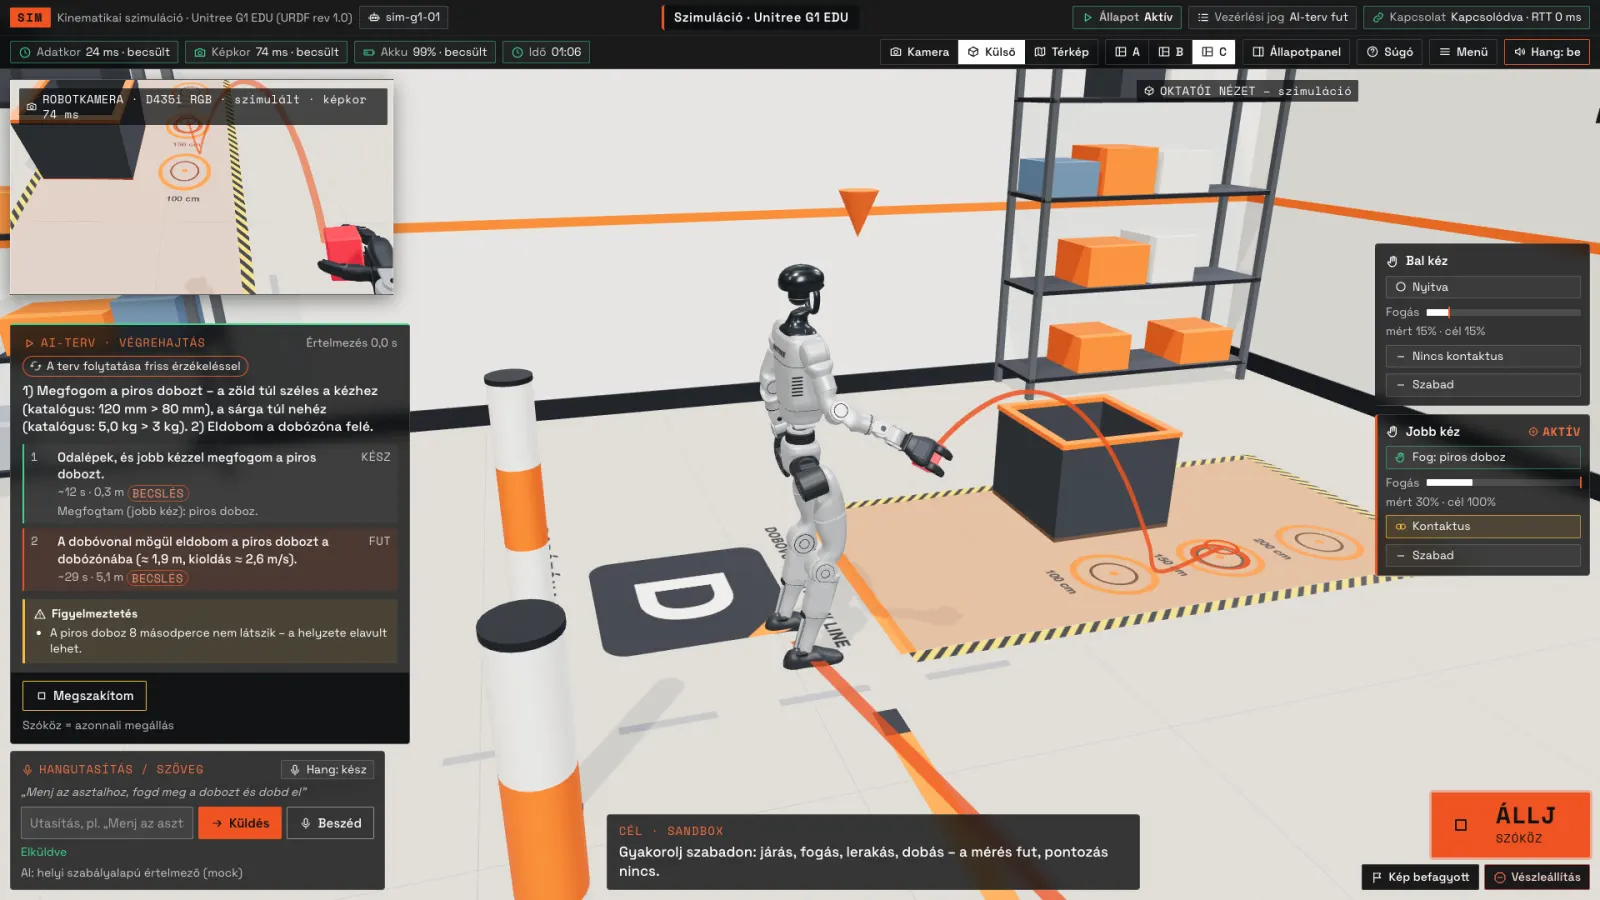 Szimuláció – valós alkalmazásfelvétel
Járás, manipuláció, utasítások – a vezérlési jog egyetlen forrásé.
Szimulációban készNaplózott, rángatásmentes, kifejezetten elfogadott operátorváltás.
Tervezett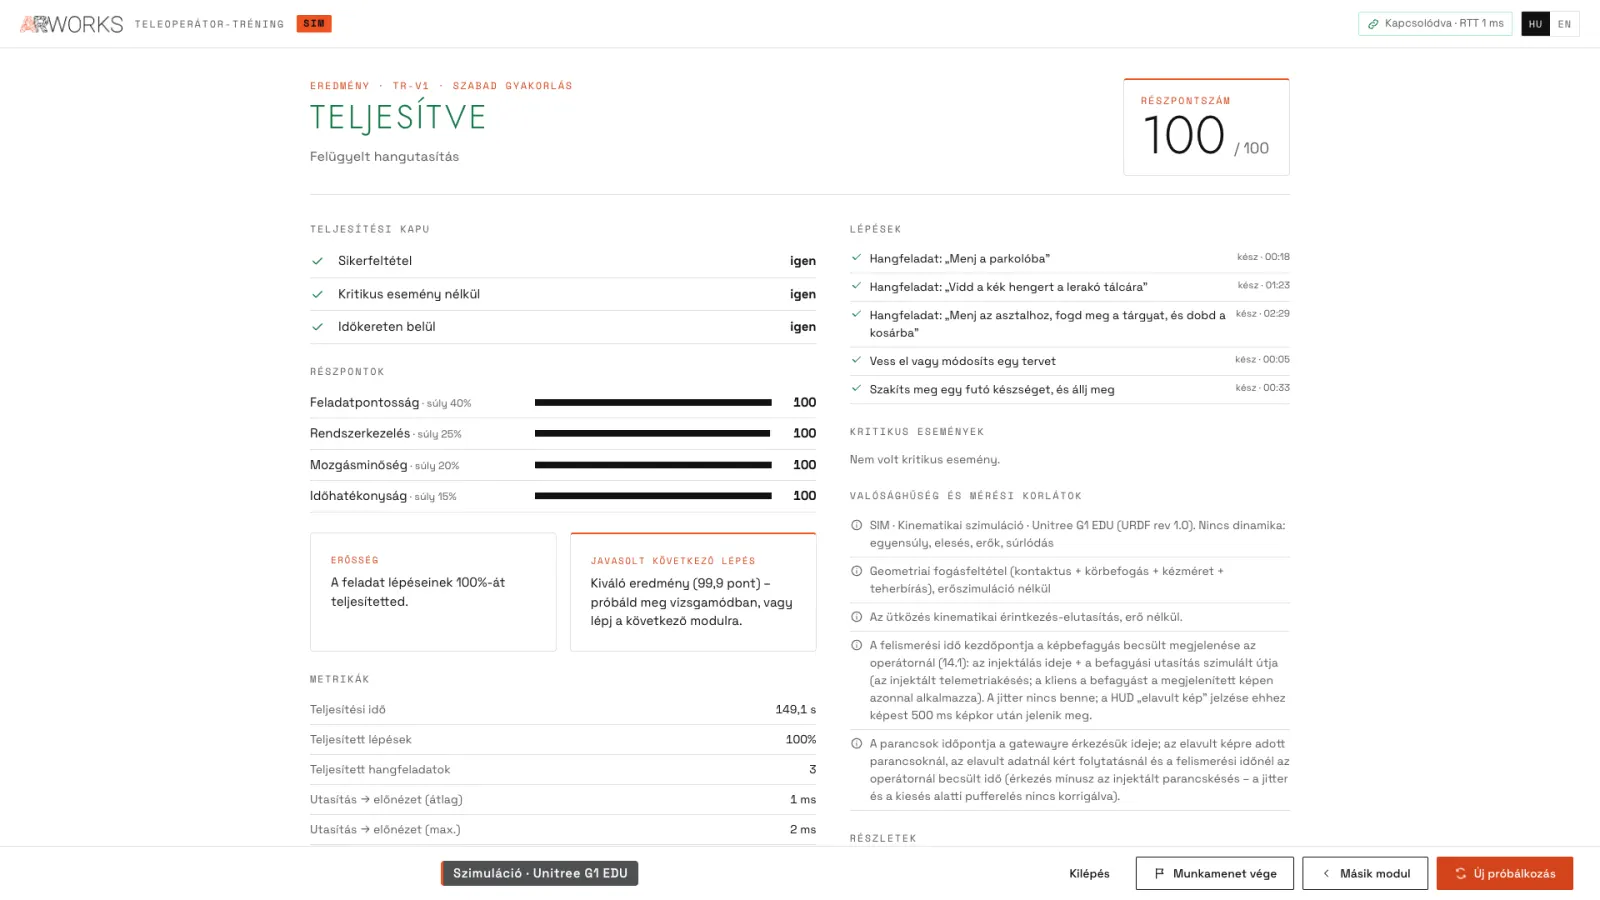 Szimuláció – valós alkalmazásfelvétel
Eredmény, napló, export – a próbálkozás visszanézhető.
Szimulációban készAz egyensúly és a motorvezérlés helyben fut. Húzza a csúszkát: mi változik, és mit véd a helyi őr?
Szemléltető profilok a tréning hibainjektorából – nem mért valós hálózat.
Valós roboton a helyi eljárást robotonként validálni kell.
Parancs, visszajelzés, hiba és konfiguráció egy időtengelyen – a visszajátszás mindig virtuális.
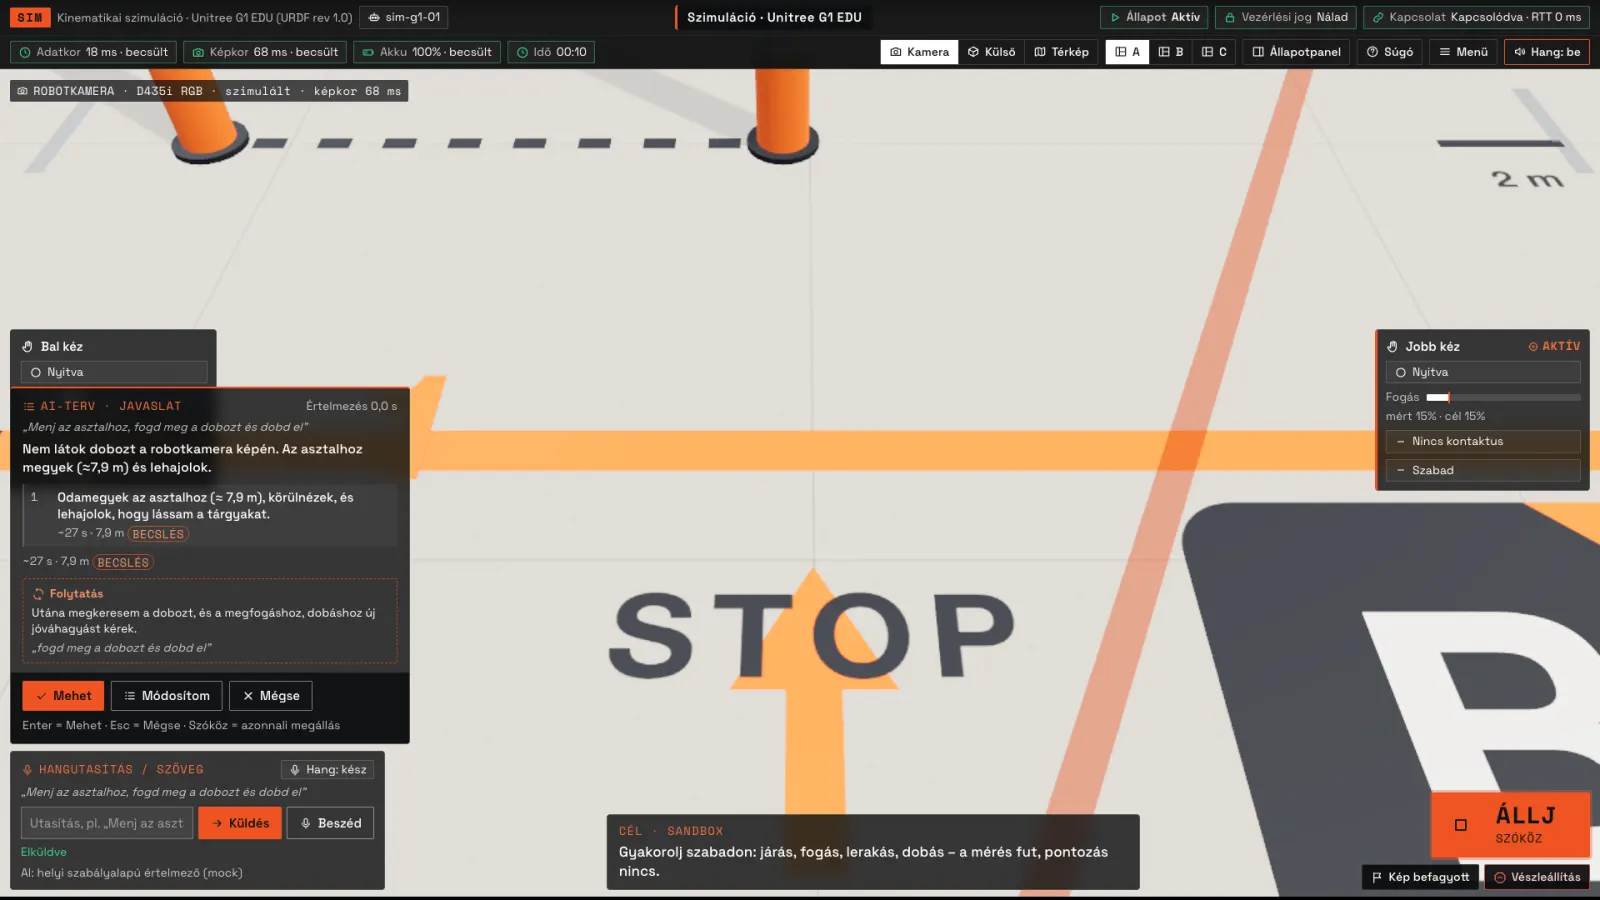
Az AI nem küld motorparancsot: csak jóváhagyott, paraméterkorlátos készséget kérhet, előnézettel.
 Szimuláció – valós alkalmazásfelvétel
„Menj az asztalhoz, fogd meg a dobozt és dobd el.” A doboz még nem látszik, ezért a terv első része az odamenés.
 Szimuláció – valós alkalmazásfelvétel
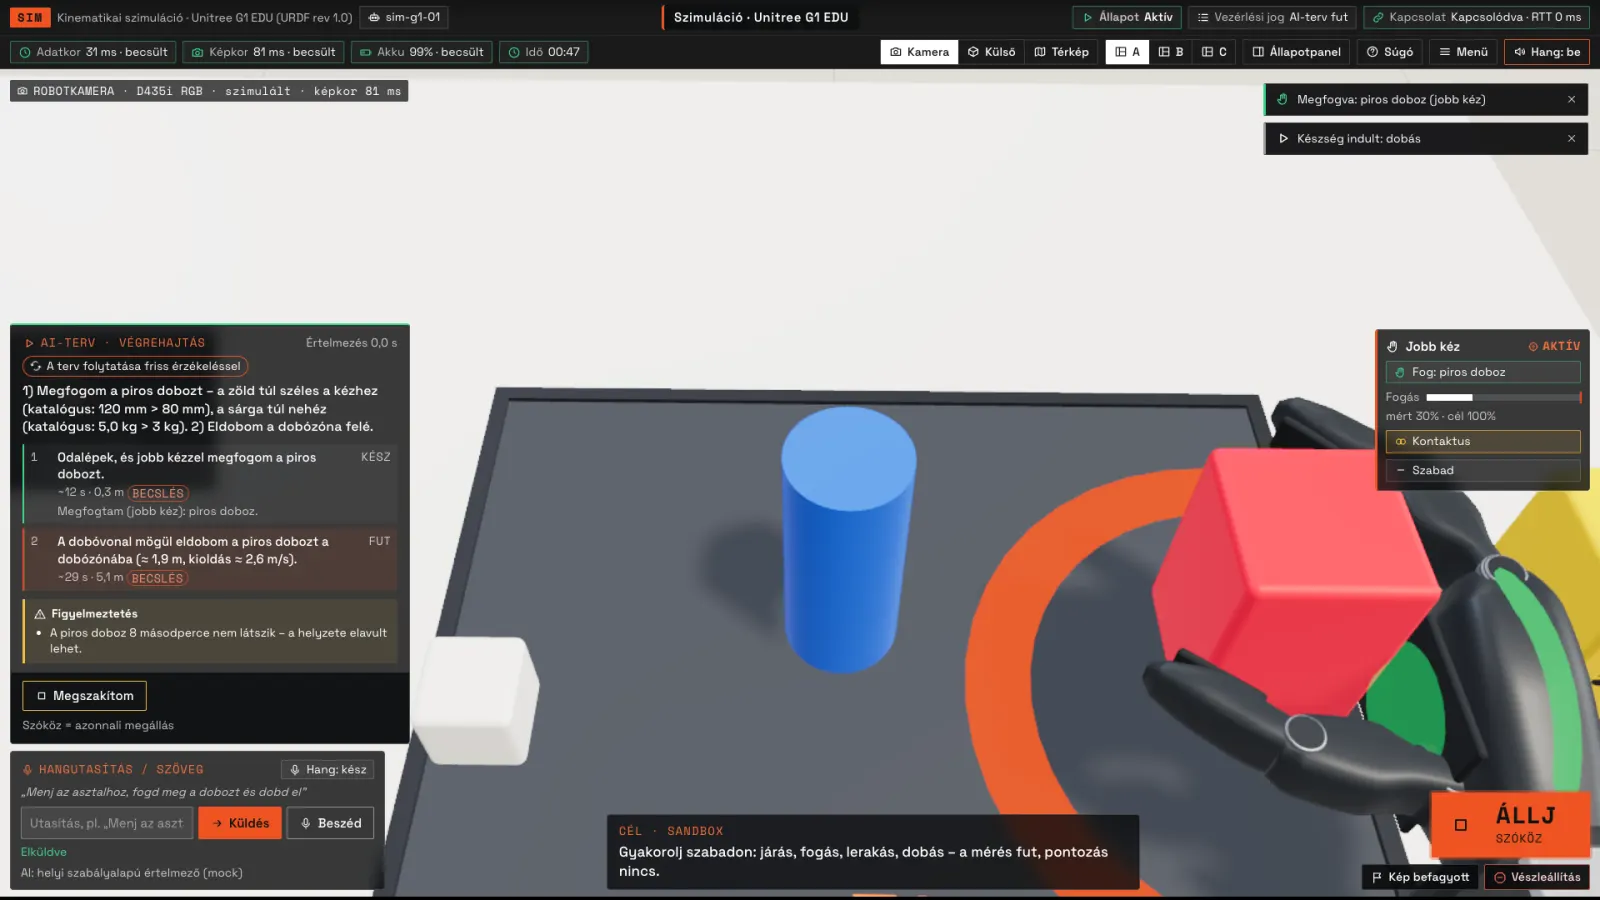
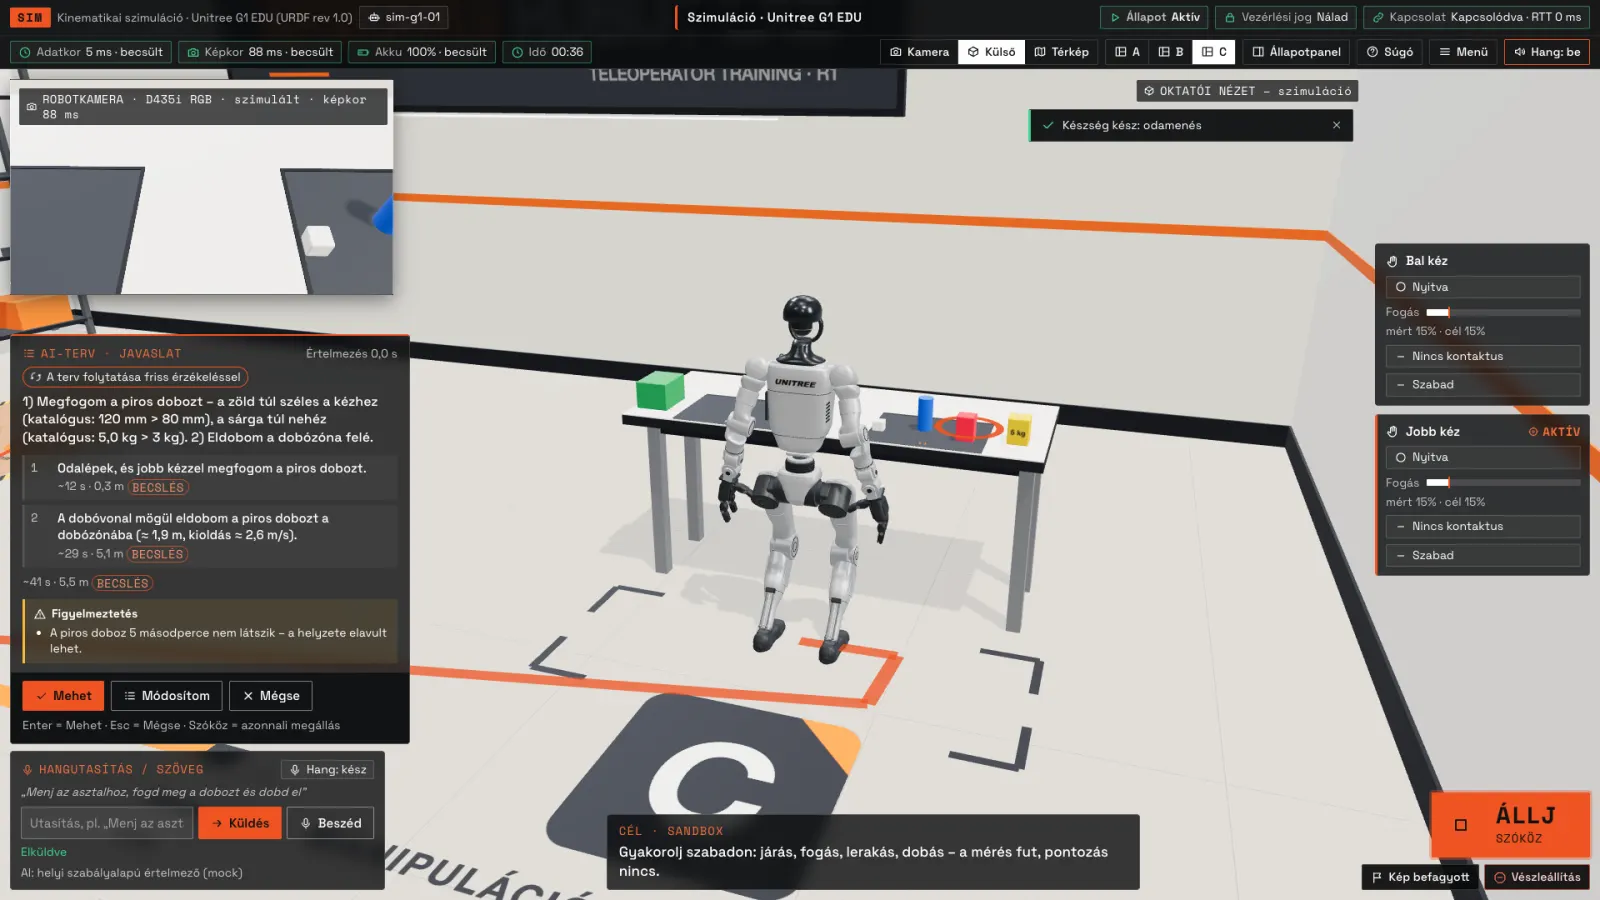
Az asztalnál új előnézet: a piros dobozt választja, mert a sárga túl nehéz, a zöld túl széles.
 Szimuláció – valós alkalmazásfelvétel
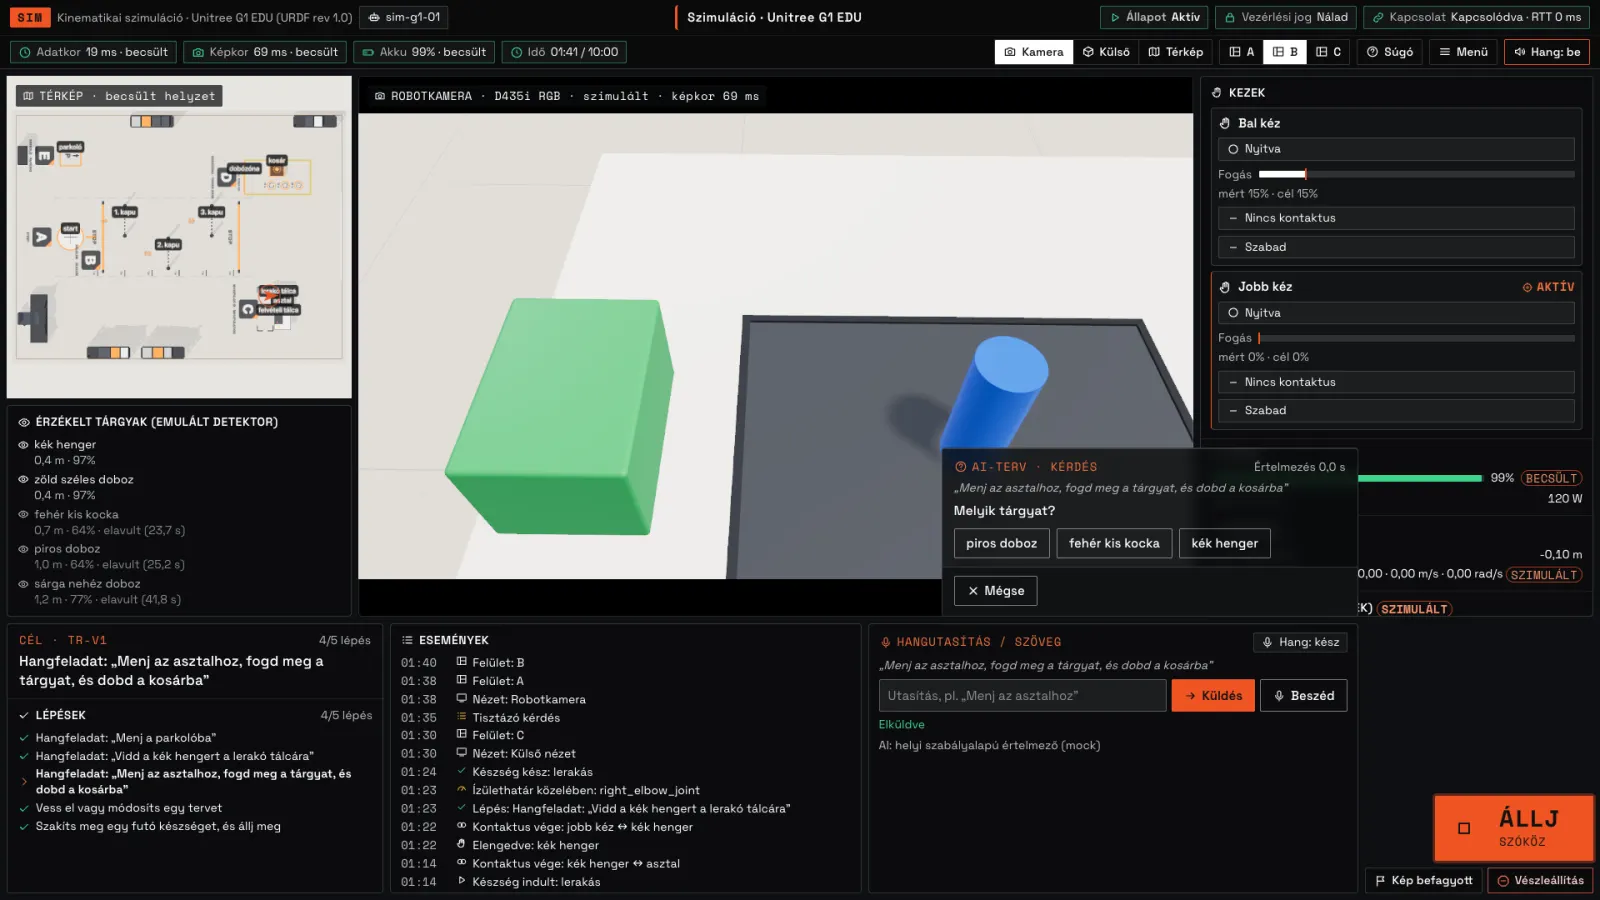
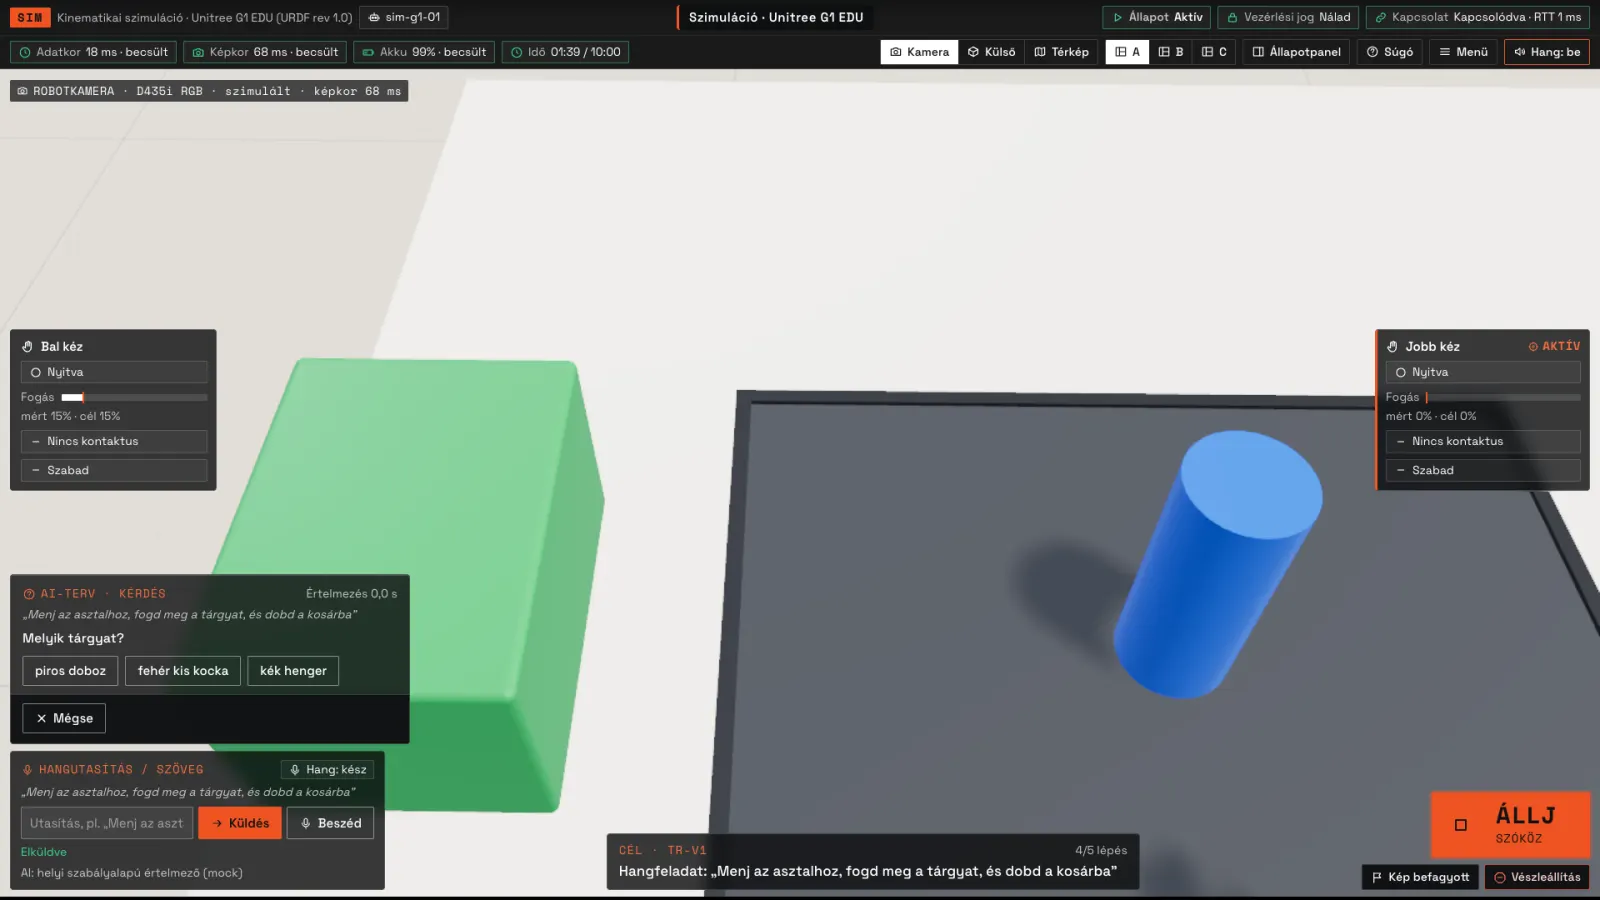
Kétértelmű utasításnál nem talál ki semmit: megkérdezi, melyik tárgyat.
A képeken a terveket helyi, szabályalapú mock asszisztens írta. A valódi Claude-értelmezés mért ideje bemelegítés után 2,7–5,1 s, hidegen kb. 10 s. A kézi irányítás mindig megmarad.
Öt telepítési mód; a publikus weboldal és demó mindig külön rendszerhatáron marad.
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.