
Unitree Robotics
Unitree H2
A Unitree 1,82 m magas, kb. 70 kg-os teljes méretű kétlábú humanoidja 31 szabadsági fokkal (2 szabadsági fokú fejjel) és széles látószögű sztereó fejkamerával; EDU változattal.
KatalógusadatKaphatóKétlábú humanoidNyilvános SDK
- Magasság
- 1,82 m
- Tömeg
- 70 kg
- Szabadságfok összesen
- 31
- Terhelhetőség
- 15 kg
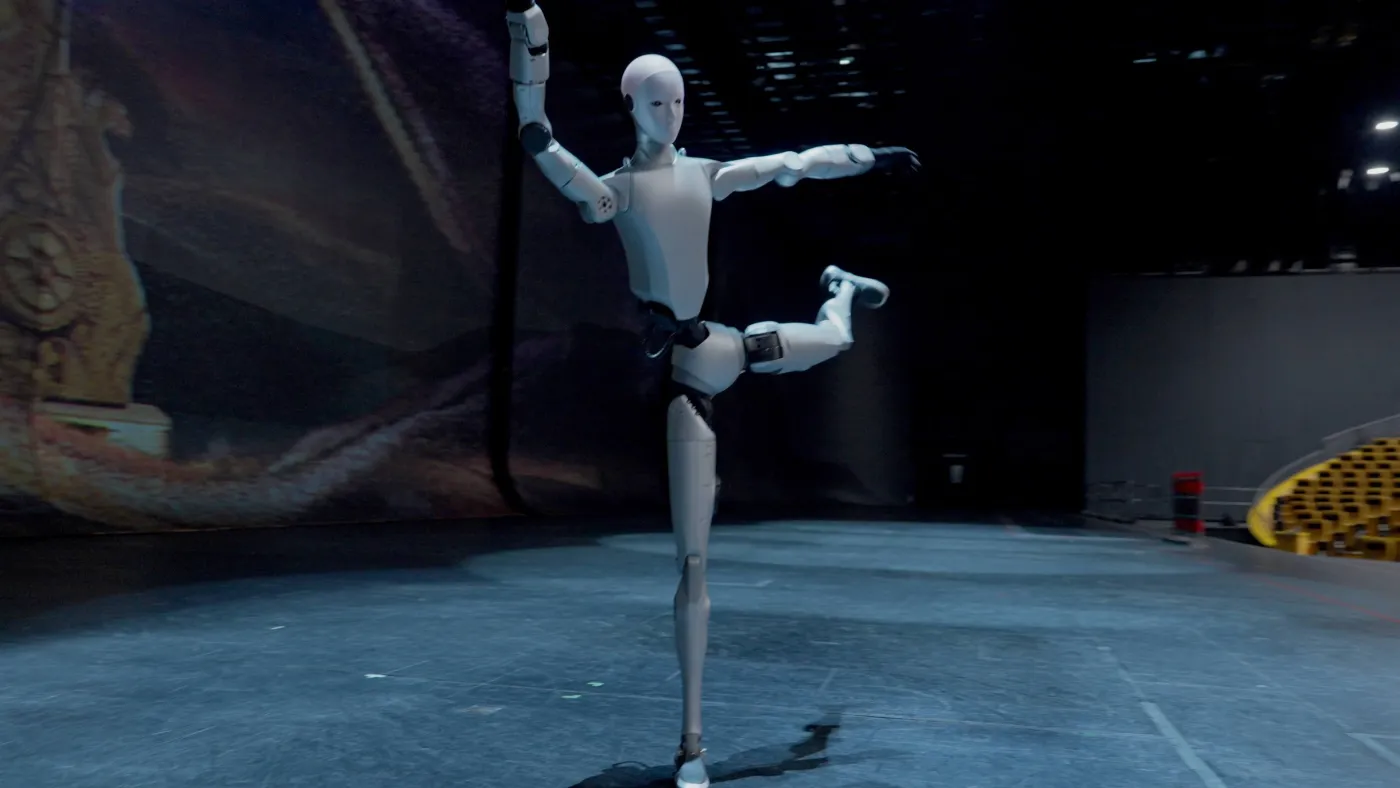 Kép: © Unitree Robotics
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Unitree H2
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
Aktuátorok és kéz
| Változat | H2alapváltozat | H2 EDUfejlesztői (EDU) változat |
|---|---|---|
| Hajtás | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok; ipari keresztgörgős csapágyak; helyi léghűtés1 | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok; ipari keresztgörgős csapágyak; helyi léghűtés1 |
| Legnagyobb ízületi nyomaték | 360 N·m1 | 360 N·m1 |
| Kéz / megfogó | Nem publikált | Ügyes robotkéz, több választható típus1 |
Érzékelés és számítás
| Változat | H2alapváltozat | H2 EDUfejlesztői (EDU) változat |
|---|---|---|
| Látás | Emberszerű, széles látószögű sztereó kamera a fejben: 2 RGB szenzor, globális zár, 2064×1552 px, 30 fps, 60 mm bázistáv, 156°×116° látómező2 | Emberszerű, széles látószögű sztereó kamera a fejben: 2 RGB szenzor, globális zár, 2064×1552 px, 30 fps, 60 mm bázistáv, 156°×116° látómező2 |
| Egyéb érzékelés | Mikrofontömb és nagy teljesítményű hangszóró hangalapú interakcióhoz1 | Mikrofontömb és nagy teljesítményű hangszóró hangalapú interakcióhoz1 |
| Fedélzeti számítás | PC1: Intel Core i5 (platformfunkciók)1 | PC1: Intel Core i5 (platformfunkciók) + PC2: Intel Core i7 (egyedi fejlesztés); opcionális nagy teljesítményű modul, pl. Thor1 |
Energia és kapcsolat
Fejlesztés
| Változat | H2alapváltozat | H2 EDUfejlesztői (EDU) változat |
|---|---|---|
| SDK / API | Másodlagos fejlesztés az alapváltozatnál nincs feltüntetve („/”)1 | Másodlagos fejlesztés támogatott; H2 SDK fejlesztői útmutató (SDK-áttekintés, DDS-szolgáltatások, mozgásvezérlés, ROS 2-példák)2 |
| Robotleíró fájlok | URDF és MJCF a unitree_ros tárolóban (h2_description, 31 szabadsági fok; zárt láncú bokás változat is)4 | URDF és MJCF a unitree_ros tárolóban (h2_description, 31 szabadsági fok; zárt láncú bokás változat is)4 |
| Szimuláció | MuJoCo-modell a unitree_mujoco szimulátorban (h2)5 | MuJoCo-modell a unitree_mujoco szimulátorban (h2)5 |
Méret
Szerkesztői megjegyzések
- A gyártói oldalon szereplő 2070 TOPS számítási teljesítmény az opcionális Jetson Thor egységre vonatkozik, nem az alapkiépítésre.
- A kar terhelhetőségénél a csúcs- és a névleges érték is közölt; a táblázat a csúcsértéket mutatja, a névlegeset a feltételnél.
Források
- Unitree H2 Destiny Awakening | Unitree Robotics — Unitree Robotics · ellenőrizve 2026-11-17
- About H2 – H2 SDK Development Guide (Unitree Documentation Center) — Unitree Robotics · ellenőrizve 2026-11-17
- Unitree H2 – Unitree official store — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_ros – robots/README.md (robot descriptions) — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_mujoco (README, unitree_robots/h2) — Unitree Robotics · ellenőrizve 2026-11-17
- xr_teleoperate – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_sdk2 – Unitree robot sdk version 2 — Unitree Robotics · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.