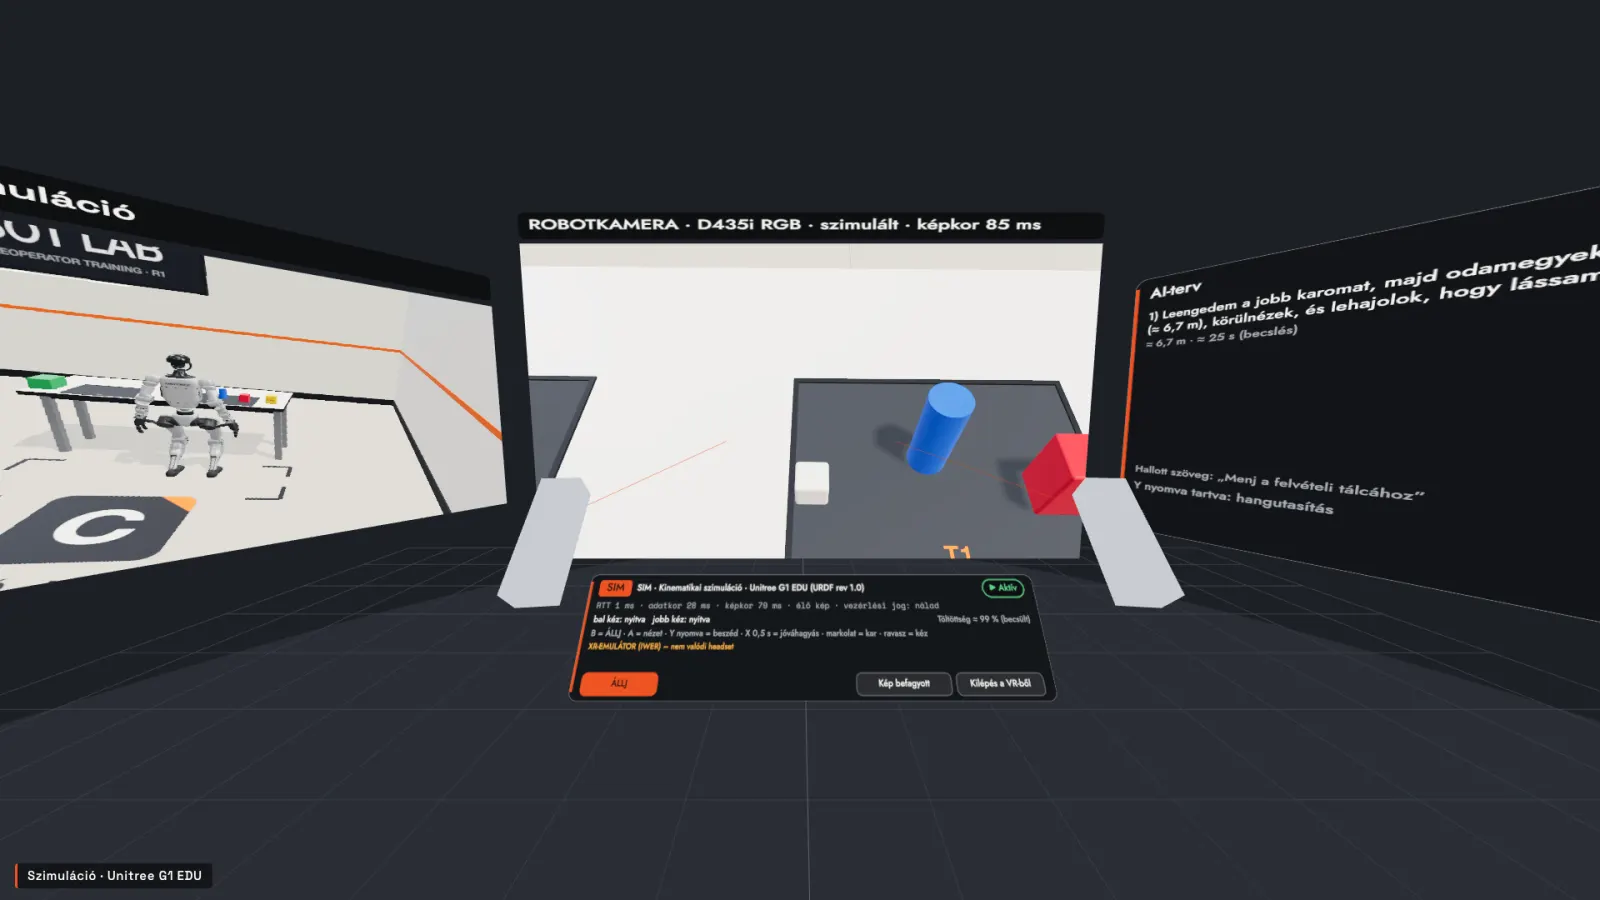
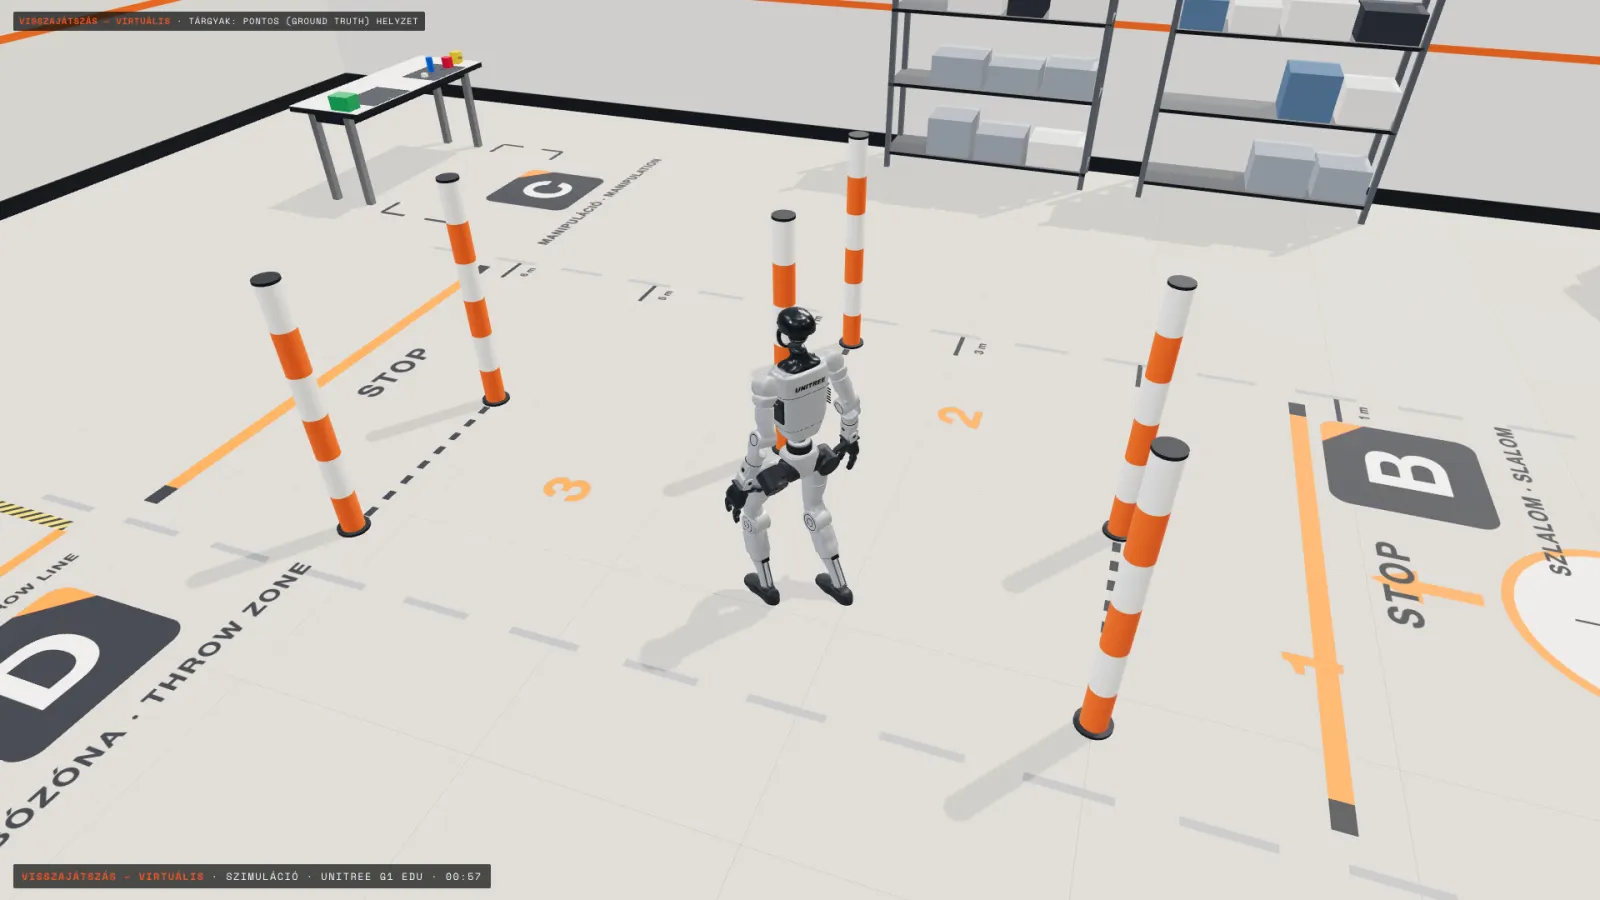
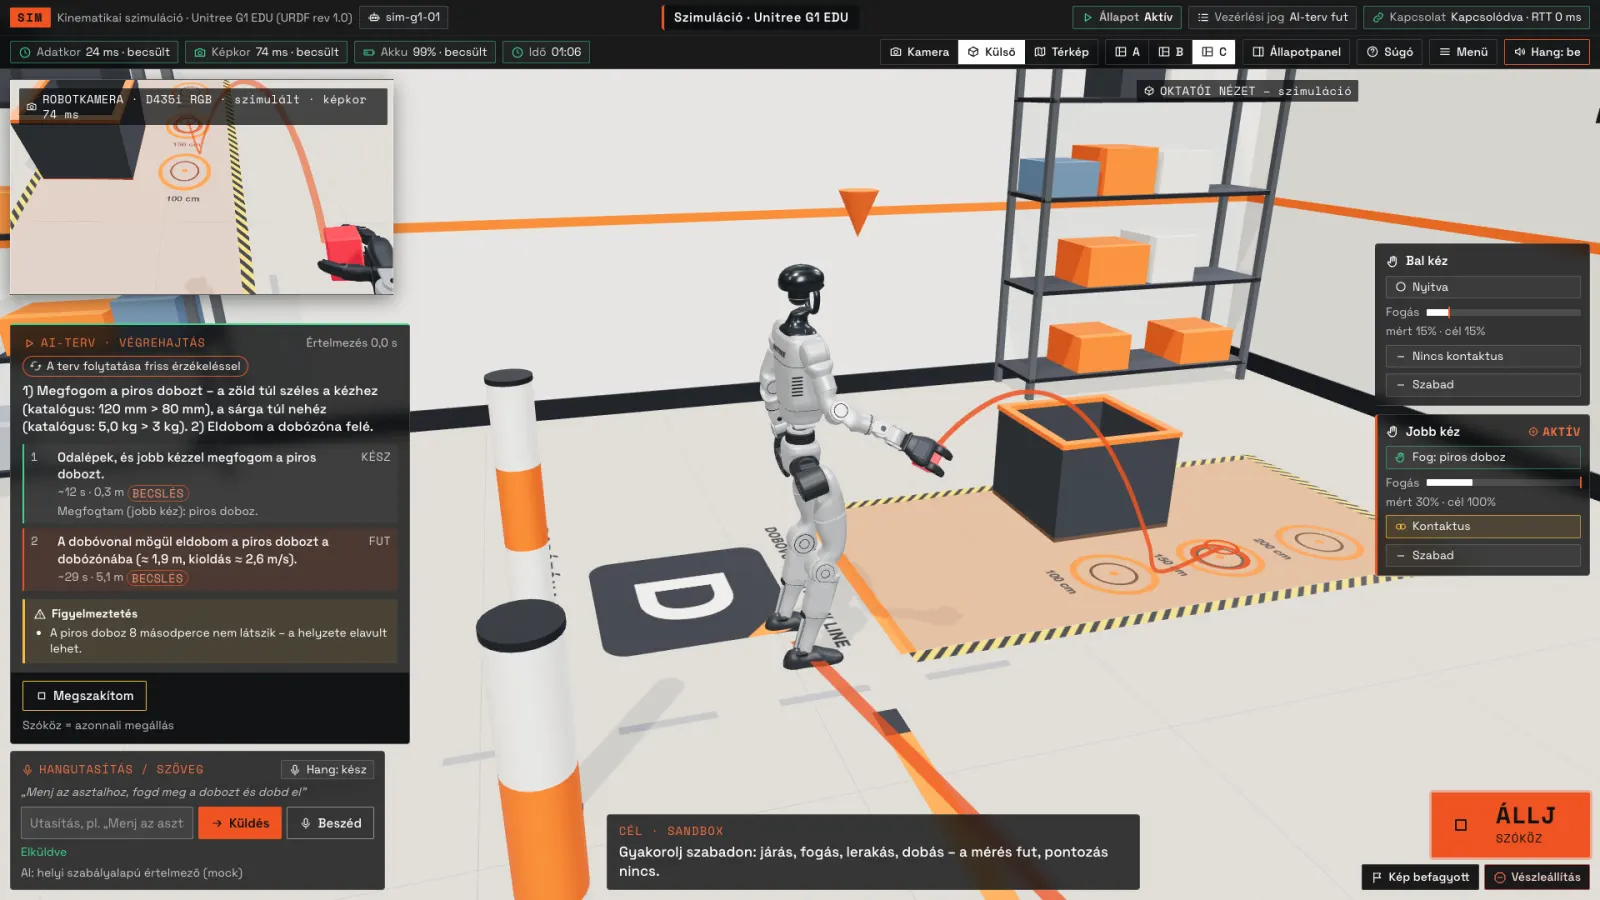
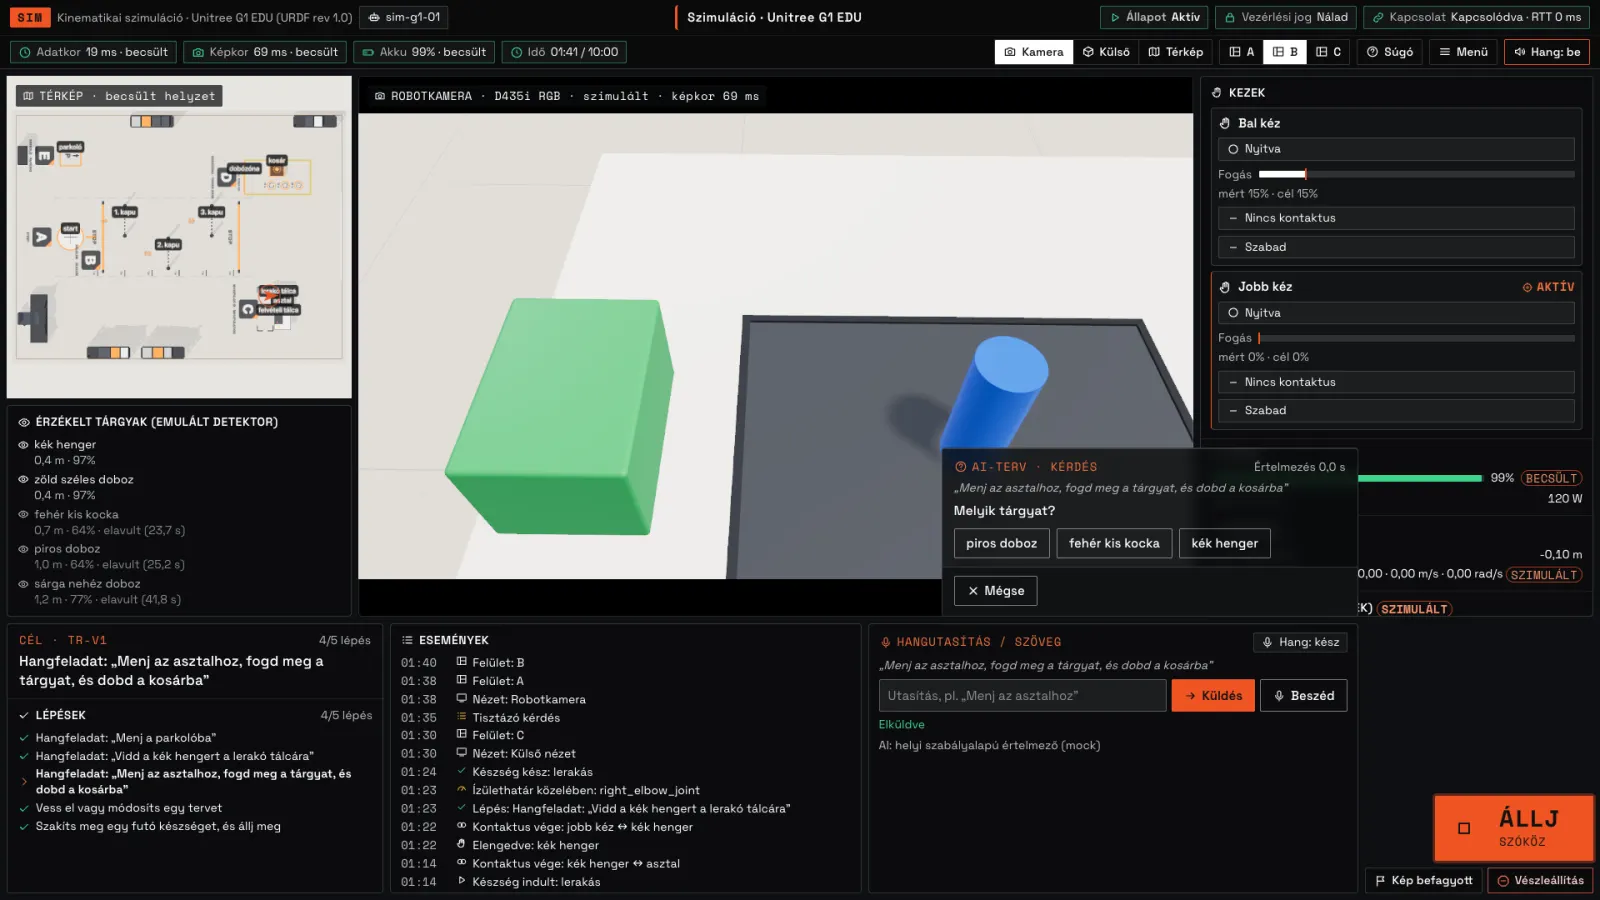
 Szimuláció – valós alkalmazásfelvétel
Fejlesztési szolgáltatás
Valós teleoperáció
Operátori rendszereket fejlesztünk humanoid robotok távoli irányításához. A felület a robot kameráiból, szenzoraiból és tényleges képességeiből indul ki.
Integrációk: Unitree G1 EDU – szimulált · Unitree SDK-adapter – tervezett