
Az operátor szándékot ad, nem ízületet mozgat
Joystick, kontroller, kézkövetés vagy hang: a bemenetből sebességigény, kézcél vagy készségkérés lesz. Az egyensúlyt és a motorokat a robot helyben kezeli.
Sebességigény, nem lépésminta
Előre-hátra, oldalra, fordulás. A lépést, a talajkontaktust és az egyensúlyt a helyi mozgásvezérlő oldja meg.
Próbálja ki: nyomja a gombokat vagy a nyílbillentyűket.
vxvywzTestkövetéses módban az ember testtartása és szándéka képeződik le; a testarány és a stabilitás miatt a közvetlen másolás általában elégtelen. Gyakori megoldás: a karokat saját mozdulattal, a járást joystickkal vezérli az operátor.
Futás, ugrás, térdelés, felállás: gombnyomásra vagy hangutasításra indítható ellenőrzött készség – ha az adott robot és vezérlőverzió támogatja. Előfeltétel, állapot, megszakítás és eredmény tartozik hozzá. A G1-tréningben az ugrás nem indítható.
Célpóz, inverz kinematika, clutch
A kontroller célpozíciót és orientációt ad; az IK ebből ízületi célokat számol – elérhetőség, ízülethatár és önütközés figyelembevételével.
4Újracsatolás. Új referenciaeltolás a mostani pózokból – nincs ugrás, folytatható a munka.
A háromujjas kéz, az ötujjas kéz és a kétpofás megfogó külön robotprofilt igényel. Kontrollerrel alapfogás és nyitás-zárás vezérelhető; követett kézzel vagy kesztyűvel több ujjadat áll rendelkezésre – a robot mechanikája dönti el, mennyi hajtható végre.
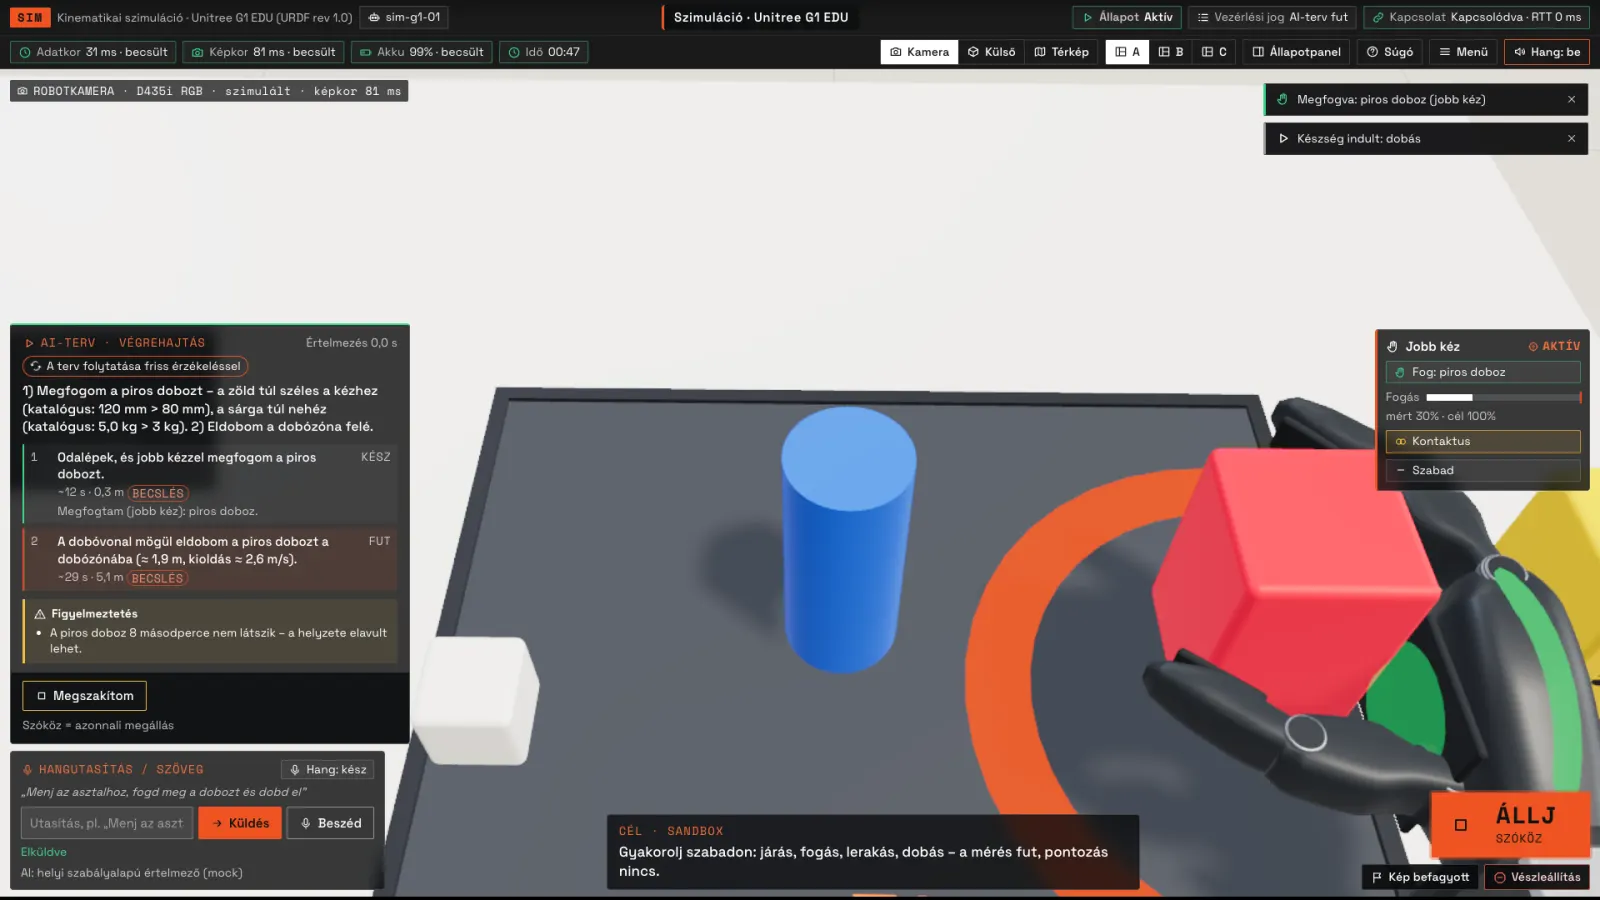 Szimuláció – valós alkalmazásfelvétel
A fejfordítás három különböző dolog lehet
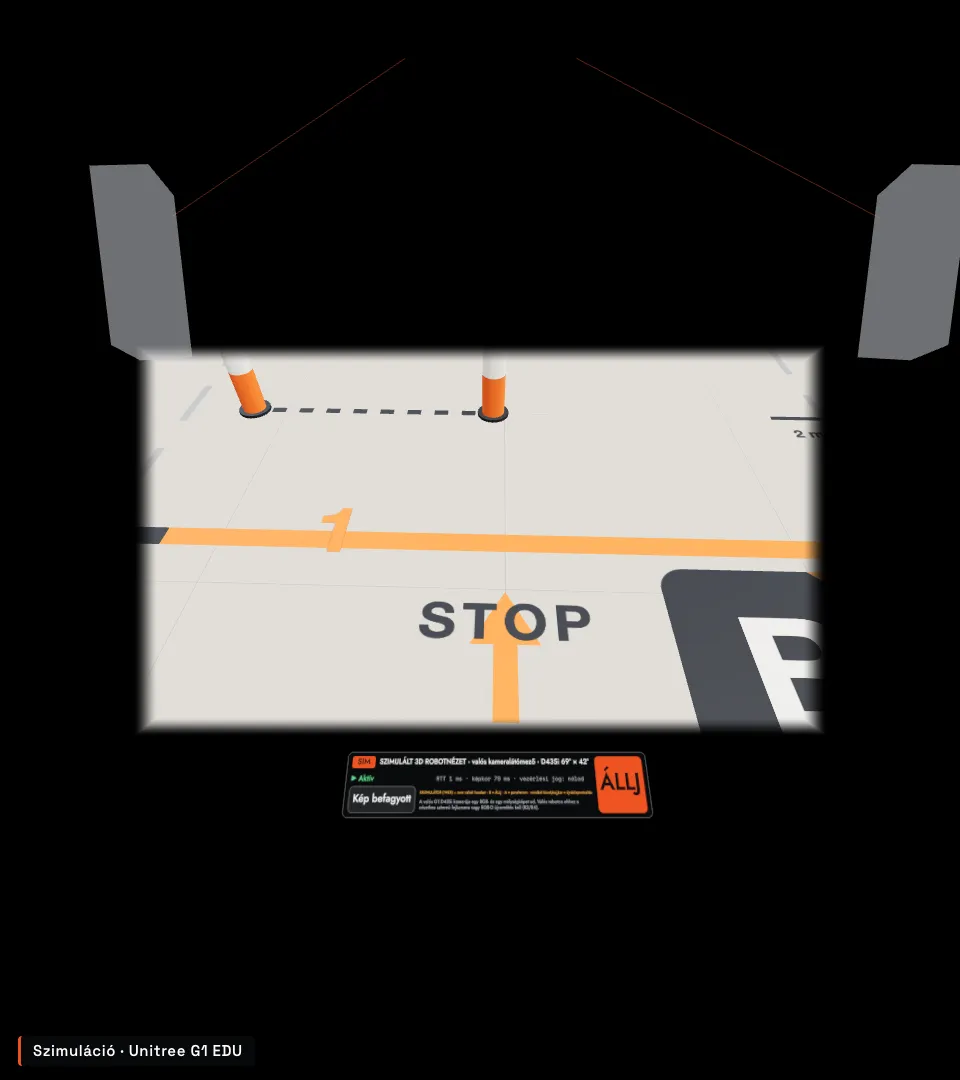
Mozgathatja a robot nyakát, egy kameragimbalt – vagy csak a megjelenített nézetet.
- NyakA robot feje elfordul; a kamera valóban új irányba néz.
- KameragimbalCsak a kamera fordul; a test és a fej marad.
- Csak nézet (fix kamera)A G1-nek nincs nyaka: a fejfordítás nem ad új, valódi oldalirányú képet. A tréning ezt be is mutatja.Unitree G1
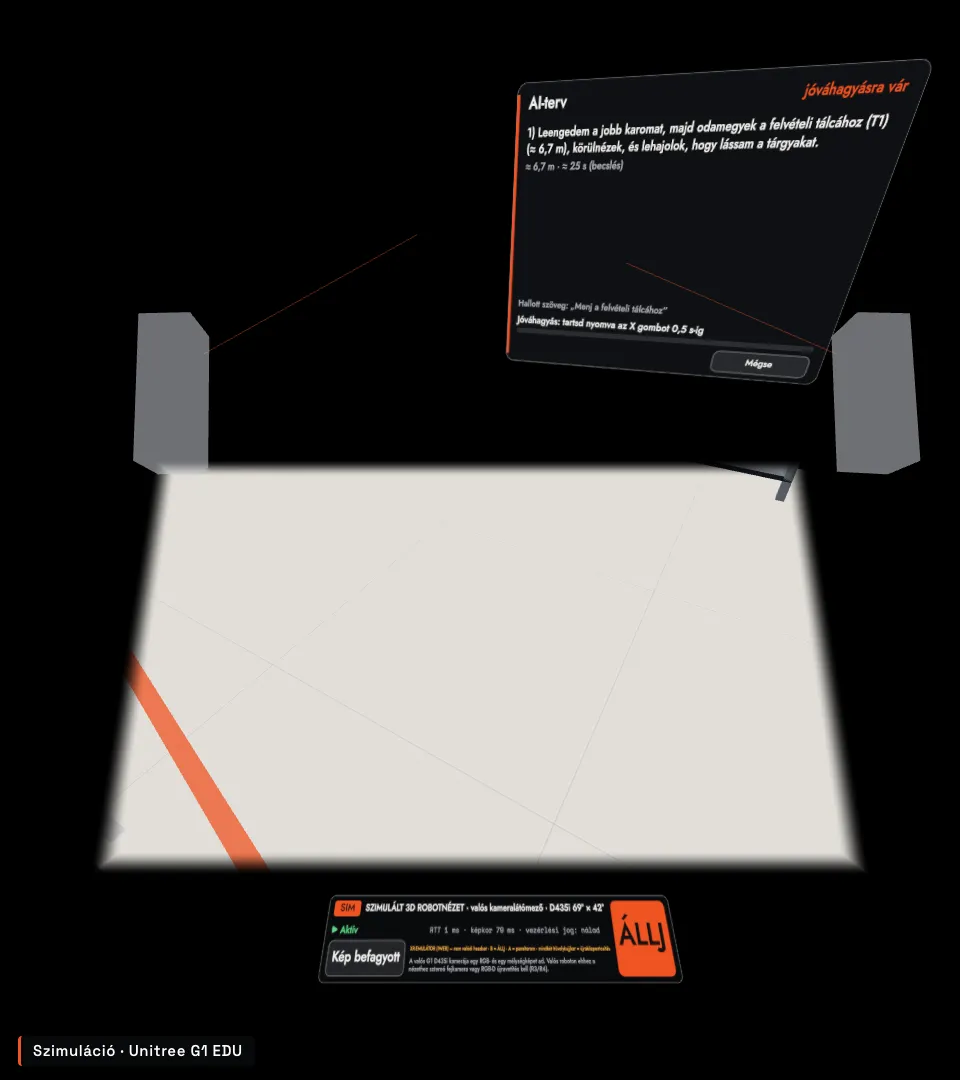
 IWER-emulátor – nem valódi headset
Más bemenet, ugyanaz a parancskapu
Minden eszköz külön adapterrel kapcsolódik, és mindegyiknek megvannak a korlátai.
- A tréningben készBillentyűzet és egérTeljes vezérlés laptopról; a tréning ezzel kész.
- A tréningben készVR-kontrollerekClutch, ravasz, hüvelykujjkar; a tréningben IWER-emulátorban ellenőrizve.
- TervezettGamepadJárás és alapfunkciók; kézi finommunkára korlátos.
- TervezettMobiltelefonFelügyeleti vagy korlátozott vezérlői felület.
- TervezettTestkövetés, IMU, kesztyűEgy gyorsulásmérő önmagában nem ad megbízható 6DoF követést: további szenzor, referencia és szenzorfúzió kell.
- TervezettKerékpárszerű vezérlőA pedál sebességigény, a kormány fordulás. A megálló pedál vagy a megszakadt Bluetooth külön teszteset.
- Unitree xr_teleoperate — ellenőrizve 2026-11-13
- Unitree unitree_sdk2 — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.