
1X Technologies
1X NEO
Otthoni humanoid robot az 1X-től (San Carlos, Kalifornia): inas hajtás, puha burkolat, 22 szabadsági fokú kezek, beépített nyelvi modell; előrendelhető; a gyártó szerint az amerikai szállítás 2026-ban indul.
KatalógusadatElőrendelhetőKétlábú humanoidNincs nyilvános SDK
- Magasság
- 1,68 m
- Tömeg
- 30 kg
- Terhelhetőség
- 25 kg
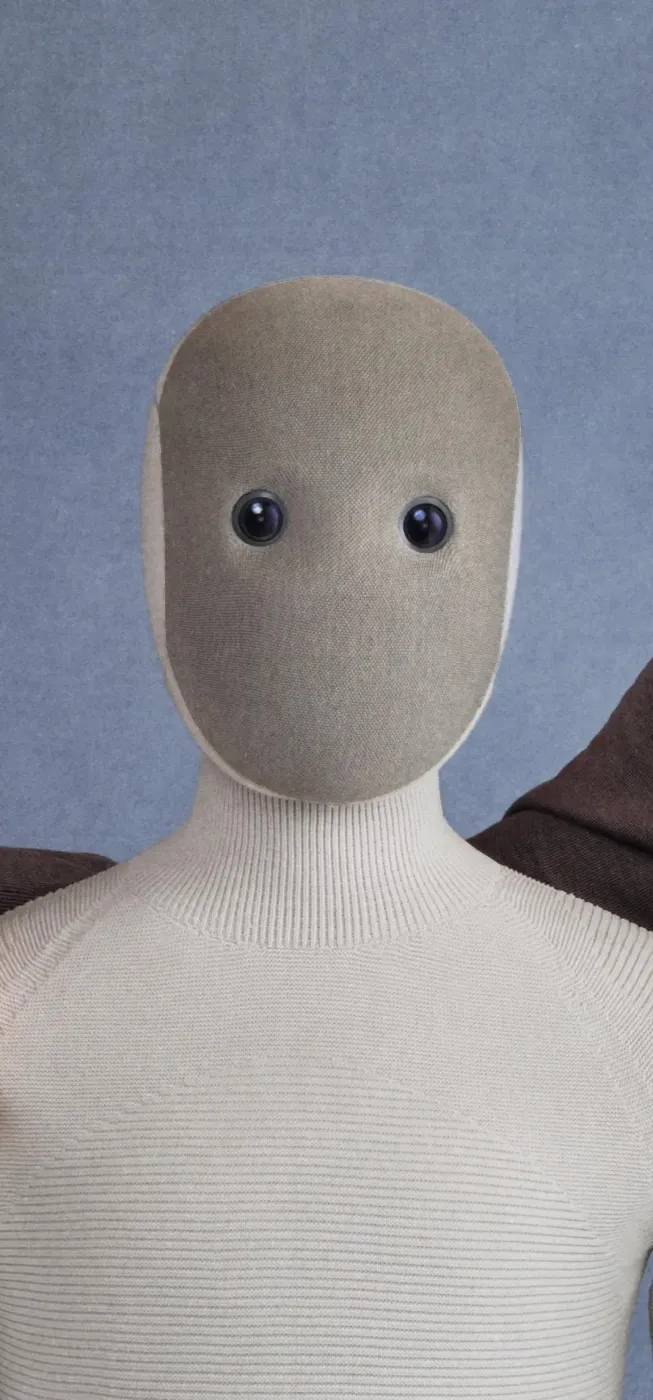 Kép: © 1X Technologies
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
1X NEO
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Terhelés és mozgás
Aktuátorok és kéz
| Hajtás | alacsony tehetetlenségű inas (tendon) hajtás (1X Tendon Drive); nyomatékpontosság 2%, visszahajthatóság 95%1 |
|---|---|
| Kéz / megfogó | inas hajtású, 25 szabadsági fokú kéz (22 az ujjakban és a tenyérben, 3 a csuklóban), erőszabályozott, visszahajtható; tapintás- és nyíróerő-érzékelés; IP68, élelmiszer-biztos anyagok3 |
Érzékelés és számítás
Energia és kapcsolat
Fejlesztés
| SDK / API | nyilvános fejlesztői SDK nincs; kezelés hanggal, NEO mobilalkalmazással, távvezérlés mobilappal és VR-eszközzel; ütemezett Expert Mode (1X-munkatárs távfelügyelete)1 |
|---|
Méret
Szerkesztői megjegyzések
- A magasságot, a tömeget és a teherbírást a gyártó angolszász mértékegységben közli; az átváltott értéket kerekítve mutatjuk.
- Az akkumulátorra a gyártói oldal két értéket ad (842 Wh a táblázatban, 0,75 kWh a GYIK-ben); a táblázat értékét vettük fel.
- Az 1X szerint az Expert Mode-ban az 1X munkatársa felügyeli távolról a robotot, a tulajdonos engedélyével. Nyilvános fejlesztői API-t a gyártó nem közöl.
Források
- NEO Home Robot — 1X Technologies · ellenőrizve 2026-11-17
- Order NEO — 1X Technologies · ellenőrizve 2026-11-17
- NEO’s Hands | An API to the Physical World — 1X Technologies · ellenőrizve 2026-11-17
- NEO Factory | Building Your NEO — 1X Technologies · ellenőrizve 2026-11-17
- About — 1X Technologies · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · USA · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.