
PAL Robotics
PAL TALOS
Nyomatékszabályozott ízületű, kétlábú kutatási humanoid a barcelonai PAL Roboticstól: 175 cm, 95 kg, 32 szabadsági fok, karonként 6 kg kinyújtott karral, ROS-alapú szoftver.
KatalógusadatKaphatóKétlábú humanoidNyilvános SDK
- Magasság
- 1,75 m
- Tömeg
- 95 kg
- Szabadságfok összesen
- 32
- Terhelhetőség
- 6 kg
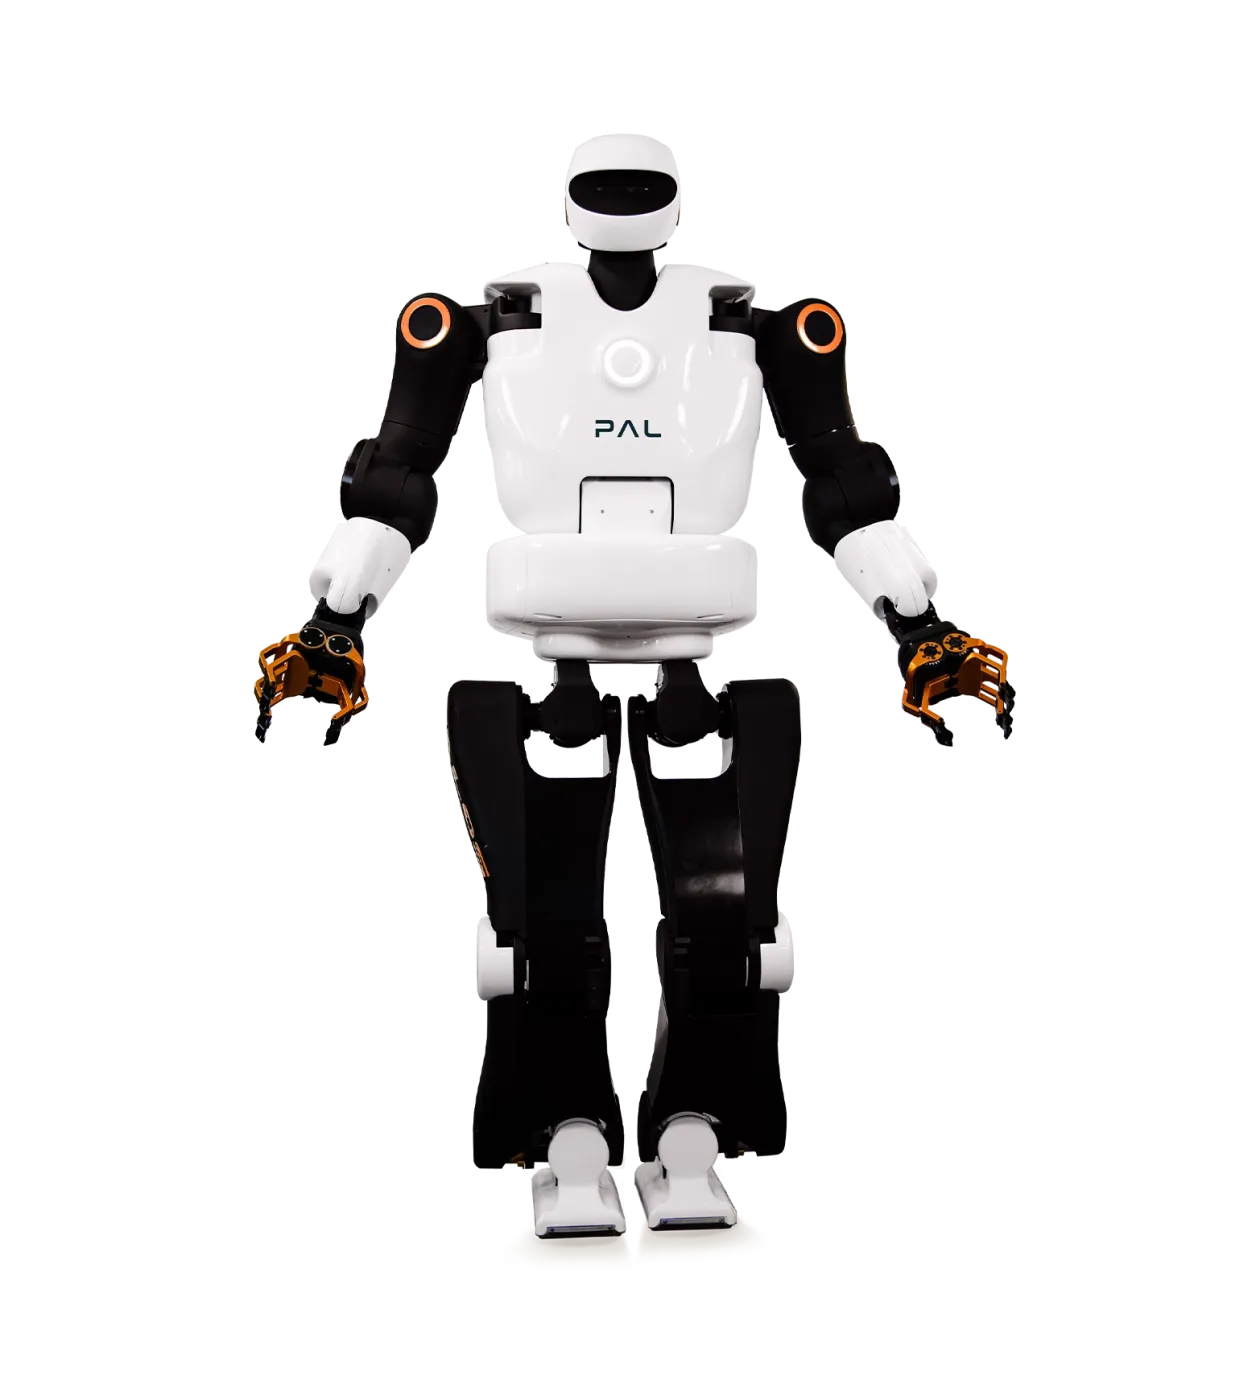 Kép: © PAL Robotics
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
PAL TALOS
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Kinematika
Aktuátorok és kéz
Érzékelés és számítás
| Látás | RGB-kamera (1280×720, 30 fps) és mélységkamera (640×480, 30 fps, 0,4–8 m); látómező 60°×49,5° (átló 73°); a fej 150°-os pan-tartománnyal2 |
|---|---|
| Egyéb érzékelés | 4 db 6 tengelyes erő-/nyomatékérzékelő (bokák, csuklók); ízületi nyomatékérzékelők; AHRS IMU (1 kHz); enkóderek és hőmérséklet-érzékelők2 |
| Fedélzeti számítás | 2 db Intel Core i7 (vezérlő és multimédia PC, COM Express Type-6); Ubuntu LTS, Linux RT Preempt2 |
Energia és kapcsolat
Fejlesztés
| SDK / API | ROS és OROCOS middleware, valós idejű ros_control-kör (+1 kHz), MoveIt! mozgástervezés2 |
|---|---|
| Robotleíró fájlok | URDF tömegközéppont-, tömeg- és tehetetlenségi adatokkal (CAD-ből, validálva)1 |
| Szimuláció | Gazebo-szimuláció és URDF-modell; nyílt forrású szimulációs modell2 |
| Licenc | a talos_robot ROS-csomagok (leírás, vezérlőkonfiguráció) Apache-2.0 licencűek3 |
Méret
Szerkesztői megjegyzések
- A 32 szabadságfok a gyártói adatlap szerint tartalmazza a két megfogót és a nyakat.
Források
- TALOS | High-Performance Humanoid Robot — PAL Robotics · ellenőrizve 2026-11-17
- TALOS – High Payload Humanoid Robot, technical specifications (datasheet, linked from pal-robotics.com/datasheet/talos/) — PAL Robotics · ellenőrizve 2026-11-17
- pal-robotics/talos_robot — PAL Robotics · ellenőrizve 2026-11-17
- pal-robotics/talos_simulation — PAL Robotics · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Spanyolország · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.