
Fourier
Fourier GR-1
A Fourier első generációs, kétlábú humanoidja (1,65 m, kb. 52 kg), legfeljebb 44 szabadságfokkal, FSA-aktuátorokkal és 6 szabadságfokú kezekkel; a jelenlegi termékkínálatban már nem szerepel.
KatalógusadatKivezetveKétlábú humanoidNyilvános SDK
- Magasság
- 1,65 m
- Tömeg
- 52 kg
- Szabadságfok összesen
- 44
- Terhelhetőség
- 3 kg
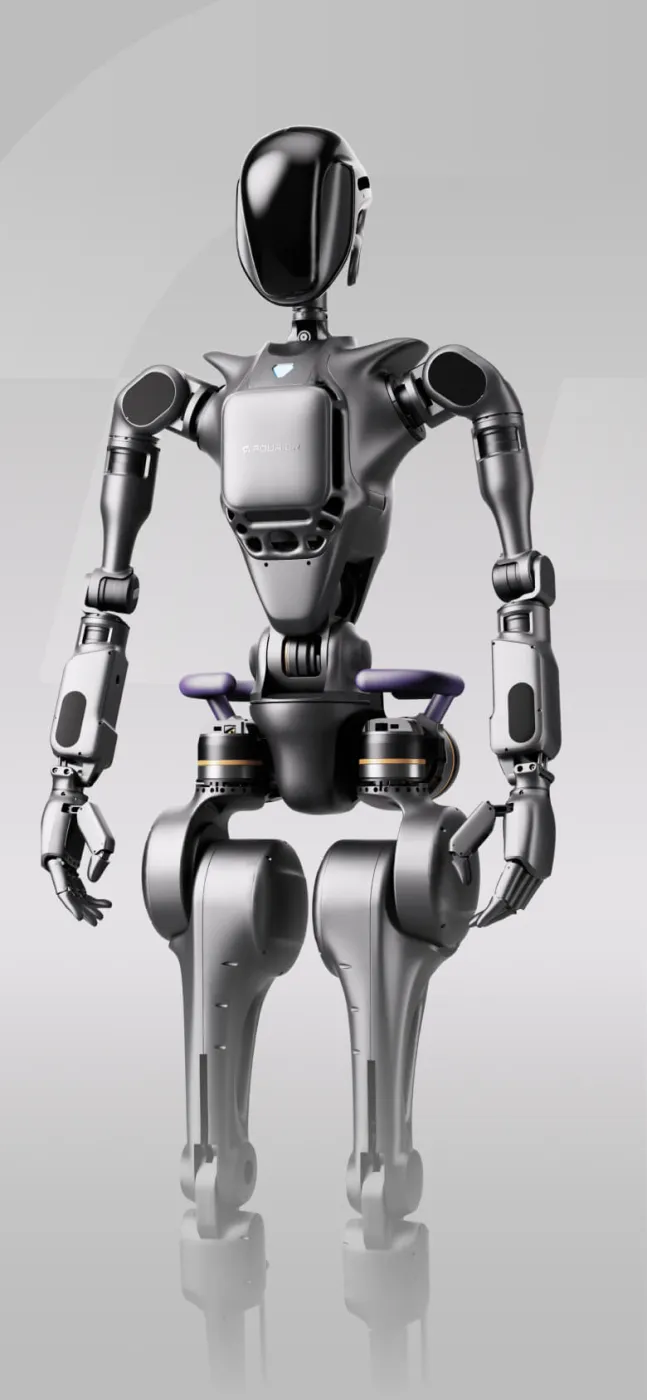 Kép: © Fourier
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Fourier GR-1
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
Terhelés és mozgás
Aktuátorok és kéz
| Hajtás | Fourier FSA aktuátorok (32 db FSA; összes aktuátor: 44/34), Ethernet-busz, 46 V névleges (12–60 V) tápfeszültség; bokánál párhuzamos mechanizmus2 |
|---|---|
| Legnagyobb ízületi nyomaték | 230 N·m2 |
| Kéz / megfogó | 6 szabadságfokú ügyes kéz: hüvelykujj-közelítés/távolítás és -forgatás, a négy ujj hajlítása; Ethernet–RS485 átalakítón keresztül vezérelve2 |
Érzékelés és számítás
Energia és kapcsolat
Fejlesztés
| SDK / API | Aurora mozgásvezérlő SDK: Python kliens, DDS-protokoll az Aurora szerverhez; dokumentáció a régi fejlesztői központban3 |
|---|---|
| Robotleíró fájlok | URDF modellek a Wiki-GRx-Models tárolóban (GR1T1 / GR1T2, Fourier kézzel vagy pofás megfogóval)4 |
| Szimuláció | NVIDIA Isaac Gym (Wiki-GRx-Gym, gr1 ág); MuJoCo (Wiki-GRx-MuJoCo, gr1 ág)5 |
Méret
Szerkesztői megjegyzések
- A Fourier jelenlegi oldalain a GR-1-nek nincs adatlapja; az értékek a gyártó korábbi fejlesztői dokumentációjából valók. A „kivezetve” jelölés a mi következtetésünk: a modell a gyártó aktuális kínálatában nem szerepel.
- A méretek sorrendjét a forrás nem jelöli; az 1650 mm-t magasságként vettük fel.
Források
- About GRx — Fourier · ellenőrizve 2026-11-17
- GR-1 Introduction – Fourier Docs (legacy developer center) — Fourier · ellenőrizve 2026-11-17
- GR-1 SDK Development Guide – Overview — Fourier · ellenőrizve 2026-11-17
- Wiki-GRx-Models – GR1 README (name table and URDF list) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- Wiki-GRx-Gym (gr1 branch README) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- About Fourier (company timeline) — Fourier · ellenőrizve 2026-11-17
- Fourier GR Family Product Catalog (2026-10) — Fourier · ellenőrizve 2026-11-17
- Fourier Developer Center (current) — Fourier · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.