
Unitree Robotics
Unitree H1
A Unitree első teljes méretű kétlábú humanoidja (kb. 1,8 m, 47 kg, 19 szabadsági fok). A H1-2 7 szabadsági fokú karokkal, 27 szabadsági fokkal és kb. 70 kg-mal.
KatalógusadatKaphatóKétlábú humanoidNyilvános SDK
- Magasság
- 1,8 m
- Tömeg
- 47 kg
- Szabadságfok összesen
- 19
- Terhelhetőség
- 21 kg
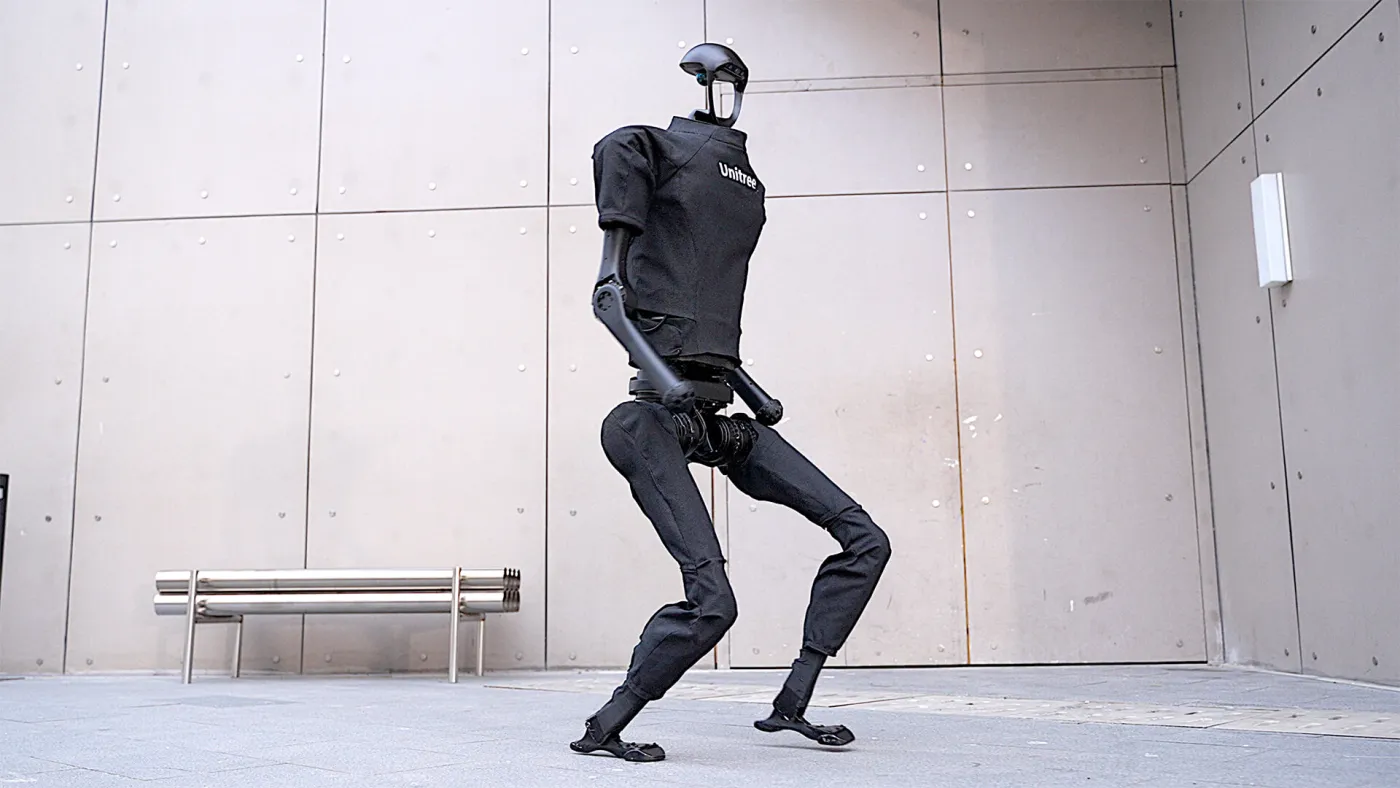 Kép: © Unitree Robotics
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Unitree H1
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
Terhelés és mozgás
Aktuátorok és kéz
| Változat | H1eredeti változat | H1-2továbbfejlesztett változat (7 szabadsági fokú kar, 6 szabadsági fokú láb) |
|---|---|---|
| Hajtás | Unitree M107 ízületi motor (max. 360 N·m), kis tehetetlenségű belső forgórészes PMSM, üreges tengely, kettős enkóder; ipari keresztgörgős csapágyak2 | Unitree M107 ízületi motor (max. 360 N·m), kis tehetetlenségű belső forgórészes PMSM, üreges tengely, kettős enkóder; ipari keresztgörgős csapágyak3 |
| Legnagyobb ízületi nyomaték | 360 N·m1 | 360 N·m1 |
| Kéz / megfogó | Opcionális ügyes robotkéz1 | Opcionális Dex5-1 vagy más ügyes robotkéz1 |
Érzékelés és számítás
| Változat | H1eredeti változat | H1-2továbbfejlesztett változat (7 szabadsági fokú kar, 6 szabadsági fokú láb) |
|---|---|---|
| Látás | D435 mélységkamera a fejben2 | D435 mélységkamera a fejben3 |
| Egyéb érzékelés | MID-360 3D LiDAR a fejben (körkörös, teljes szögű pásztázás)2 | MID-360 3D LiDAR a fejben3 |
| Fedélzeti számítás | Mozgásvezérlő egység (PC1, felhasználók számára zárt): Intel Core i5-1235U; fejlesztői egység: Intel Core i7-1255U / i7-1265U; opcionális további egység; opcionálisan Intel Core i7 vagy NVIDIA Jetson Orin NX2 | Mozgásvezérlő egység (PC1, felhasználók számára zárt): Intel Core i5-1235U; fejlesztői egység: Intel Core i7-1255U / i7-1265U; opcionális további egység; opcionálisan Intel Core i7 vagy NVIDIA Jetson Orin NX (legfeljebb három)3 |
Energia és kapcsolat
Fejlesztés
| Változat | H1eredeti változat | H1-2továbbfejlesztett változat (7 szabadsági fokú kar, 6 szabadsági fokú láb) |
|---|---|---|
| SDK / API | unitree_sdk2 és unitree_ros2 (DDS-alapú kommunikáció, ROS 2-kompatibilis)8 | H1 SDK fejlesztői útmutató, külön H1-2 szolgáltatás-, mozgás- és karvezérlési interfészekkel3 |
| Robotleíró fájlok | URDF és MJCF a unitree_ros tárolóban (h1_description; 19, kezekkel 45 szabadsági fok)5 | URDF és MJCF a unitree_ros tárolóban (h1_2_description; 27, kezekkel 51 szabadsági fok)5 |
| Szimuláció | MuJoCo-modell a unitree_mujoco szimulátorban (h1)6 | MuJoCo-modell a unitree_mujoco szimulátorban (h1_2, kéz nélkül)6 |
Méret
Szerkesztői megjegyzések
- A kar terhelhetőségénél a gyártó nem közli, hogy karonként vagy összesen értendő.
- A H1-2-ről a gyártói oldalon nincs külön fotó; a képek az eredeti H1-et mutatják.
Források
- Universal humanoid robot H1_Bipedal Robot_Humanoid Intelligent Robot Company | Unitree Robotics — Unitree Robotics · ellenőrizve 2026-11-17
- About H1 – H1 SDK Development Guide (Unitree Documentation Center) — Unitree Robotics · ellenőrizve 2026-11-17
- About_H1-2 – H1 SDK Development Guide (Unitree Documentation Center) — Unitree Robotics · ellenőrizve 2026-11-17
- Unitree H1(Contact us for the real price) – Unitree official store — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_ros – robots/README.md (robot descriptions) — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_mujoco (README, unitree_robots/h1, unitree_robots/h1_2) — Unitree Robotics · ellenőrizve 2026-11-17
- xr_teleoperate – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_ros2 – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_rl_gym – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_sdk2 – Unitree robot sdk version 2 — Unitree Robotics · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.