
Unitree G1
A Unitree 1,32 m magas, kb. 35 kg-os kétlábú humanoidja. Az alap G1 23, a G1 EDU 23–43 szabadsági fokú, opcionális Dex3-1 kézzel és Jetson Orin fejlesztői egységgel.
- Magasság
- 1,32 m
- Tömeg
- 35 kg
- Szabadságfok összesen
- 23
- Terhelhetőség
- 2 kg
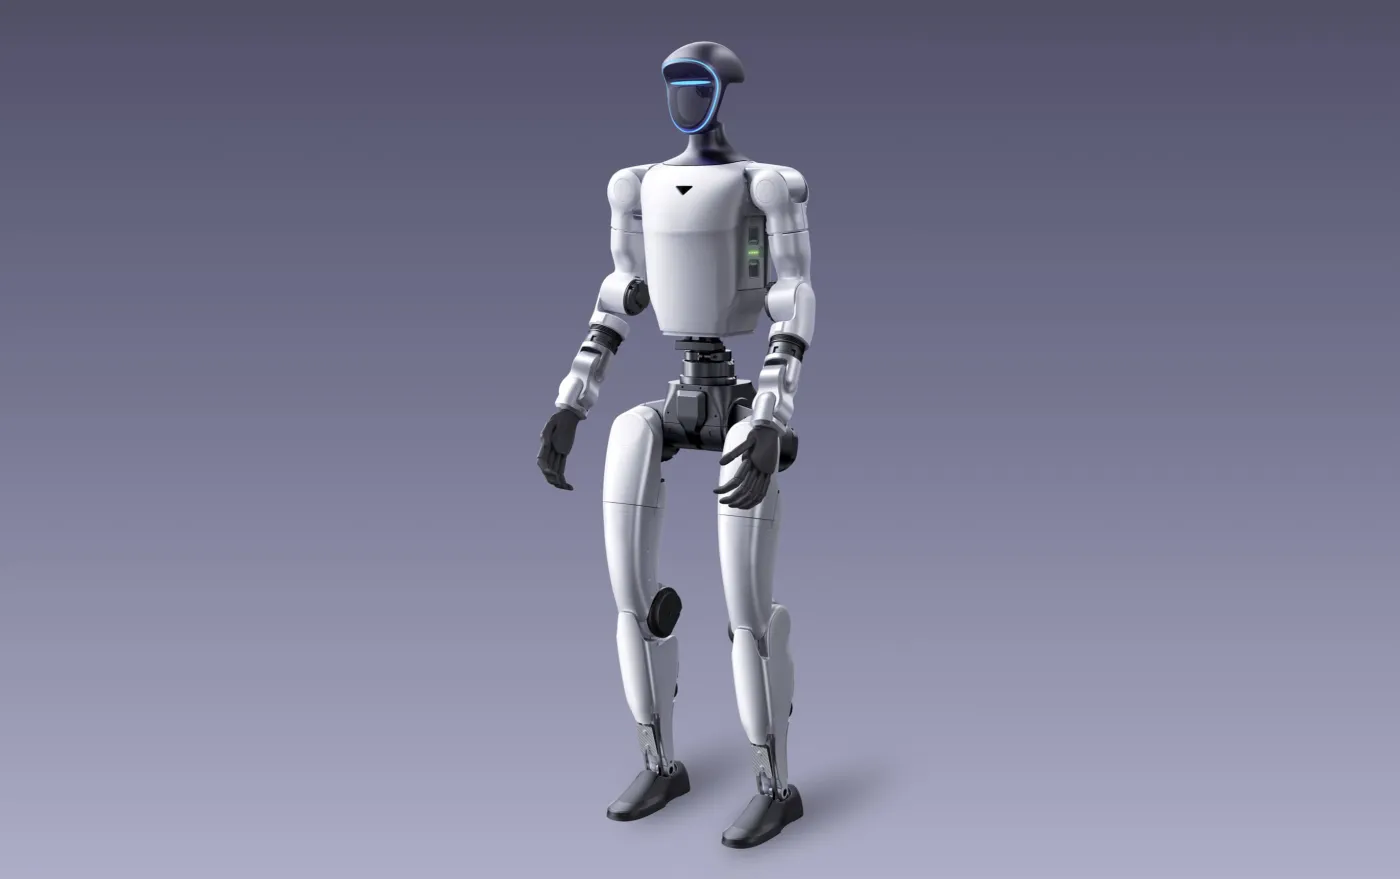 Kép: © Unitree Robotics
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
- Kinematikai modellSzimulált
R1 tréning: URDF-pontos geometria, ízülethatárok, sebességkorlátok, ön- és környezeti ütközés; a fő méretek a gyáritól legfeljebb 1%-kal térnek el. Dinamika (egyensúly, esés, erők) nincs.
Változat: G1 EDU · 2026-11-17 - 3D modell3D bemutató
Kódból épített, ízületenként mozgatható modell a hivatalos URDF kinematikájával – saját fejlesztés, nem gyártói mesh. A weboldalon még nincs 3D-nézegető.
Változat: G1 EDU · 2026-11-17 - Járás (sebességigény)Szimulált
Emulált lépésciklus a járáskorláton belül. Ismert eltérés: induláskor a lábízületek sebessége átlépheti az URDF-határt (mért 39,7 rad/s a 20 rad/s-mal szemben).
Változat: G1 EDU · 2026-11-17 - Karvezérlés (IK)Szimulált
Laptopon egérrel és billentyűvel, VR-ben clutch-csal. Elérhetetlen cél nem okoz ugrást vagy ízülethatár-átlépést (tesztelve). A VR csak IWER-emulátorban ellenőrizve.
Változat: G1 EDU · 2026-11-17 - Kéz és fogás (Dex3, egykezes)Szimulált
Geometriai fogás erőszimuláció nélkül, a tréningprofil korlátaival (80 mm-es kéznyílás, karonként 3 kg). Kétkezes fogás nincs – tervezett (R2).
Változat: G1 EDU · 2026-11-17 - Fejkamera (D435i)Szimulált
Kliensoldali render a kameraprofil szerint: 69° × 42° látómező, 47,6°-os lefelé dőlés. A kép nem valós kamerastream.
Változat: G1 EDU · 2026-11-17 - Hibakezelés (késés, befagyás, kiesés)Szimulált
Szimulált hálózati profilok és egyszeri események; a késve érkező régi parancsot a mag eldobja, a befagyott képet látható jelzés mutatja (tesztelve).
Változat: G1 EDU · 2026-11-17 - Unitree SDK-adapterTervezett
R4: a parancsok megfeleltetése a unitree_sdk2 G1-interfészére elkészült terv (járás, kar, Dex3, állapot); firmware- és SDK-verzión ellenőrizendő.
Változat: G1 EDU · 2026-11-17 - Teszt valódi robotonTervezett
Még nem történt. Robot, firmware, perifériák, helyszíni felügyelet és robotonkénti átvételi teszt kell hozzá.
Változat: G1 EDU · 2026-11-17
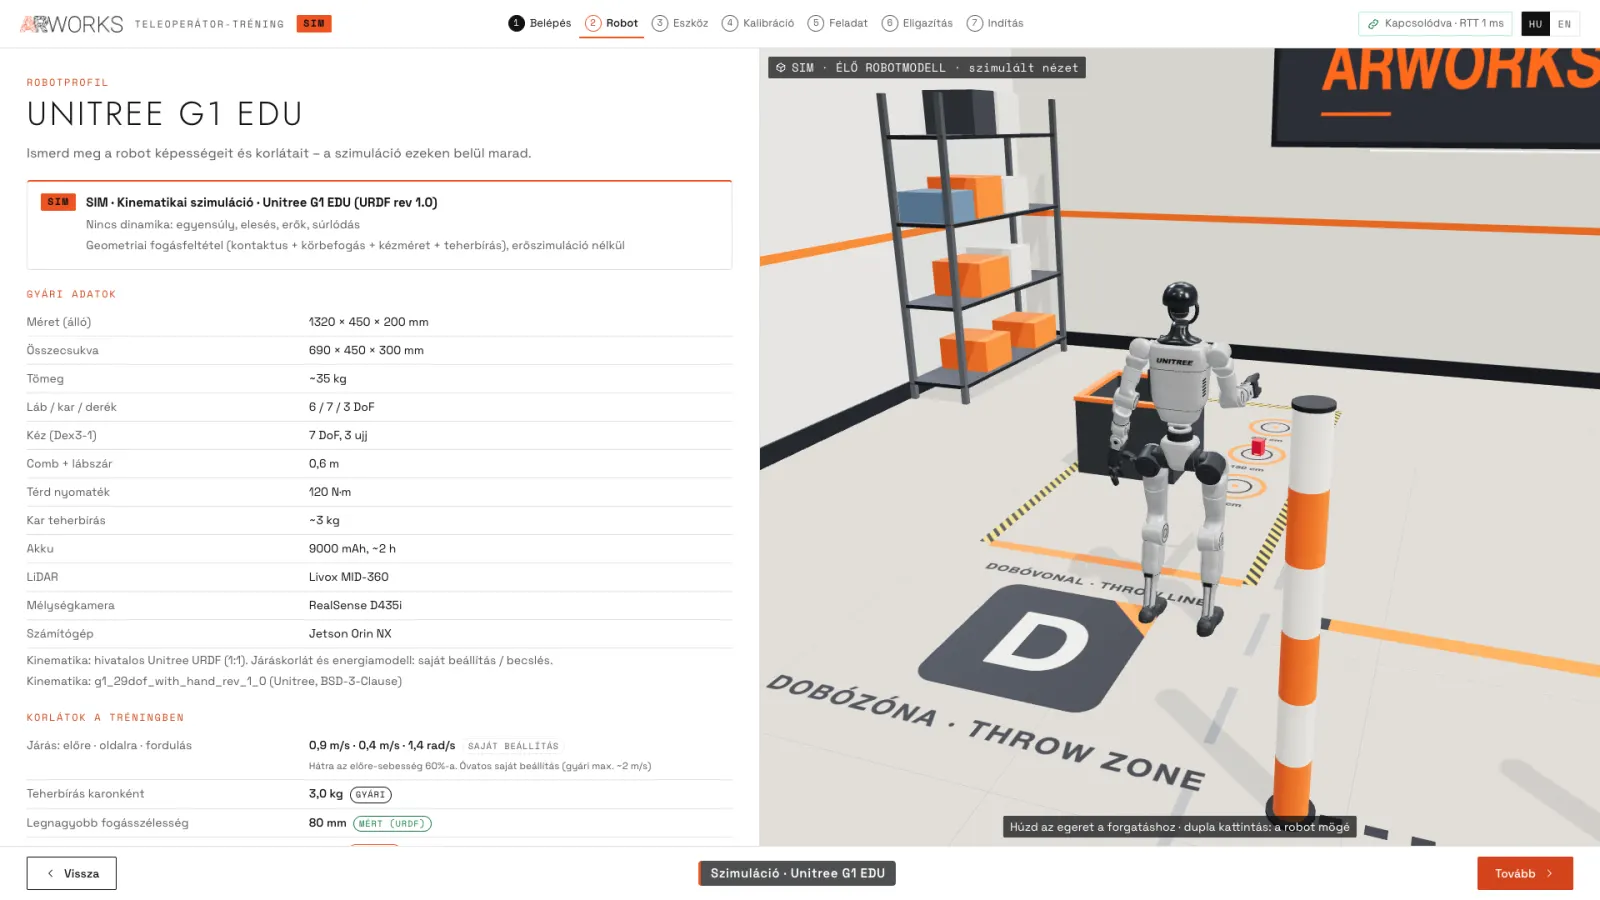 Szimuláció – valós alkalmazásfelvétel
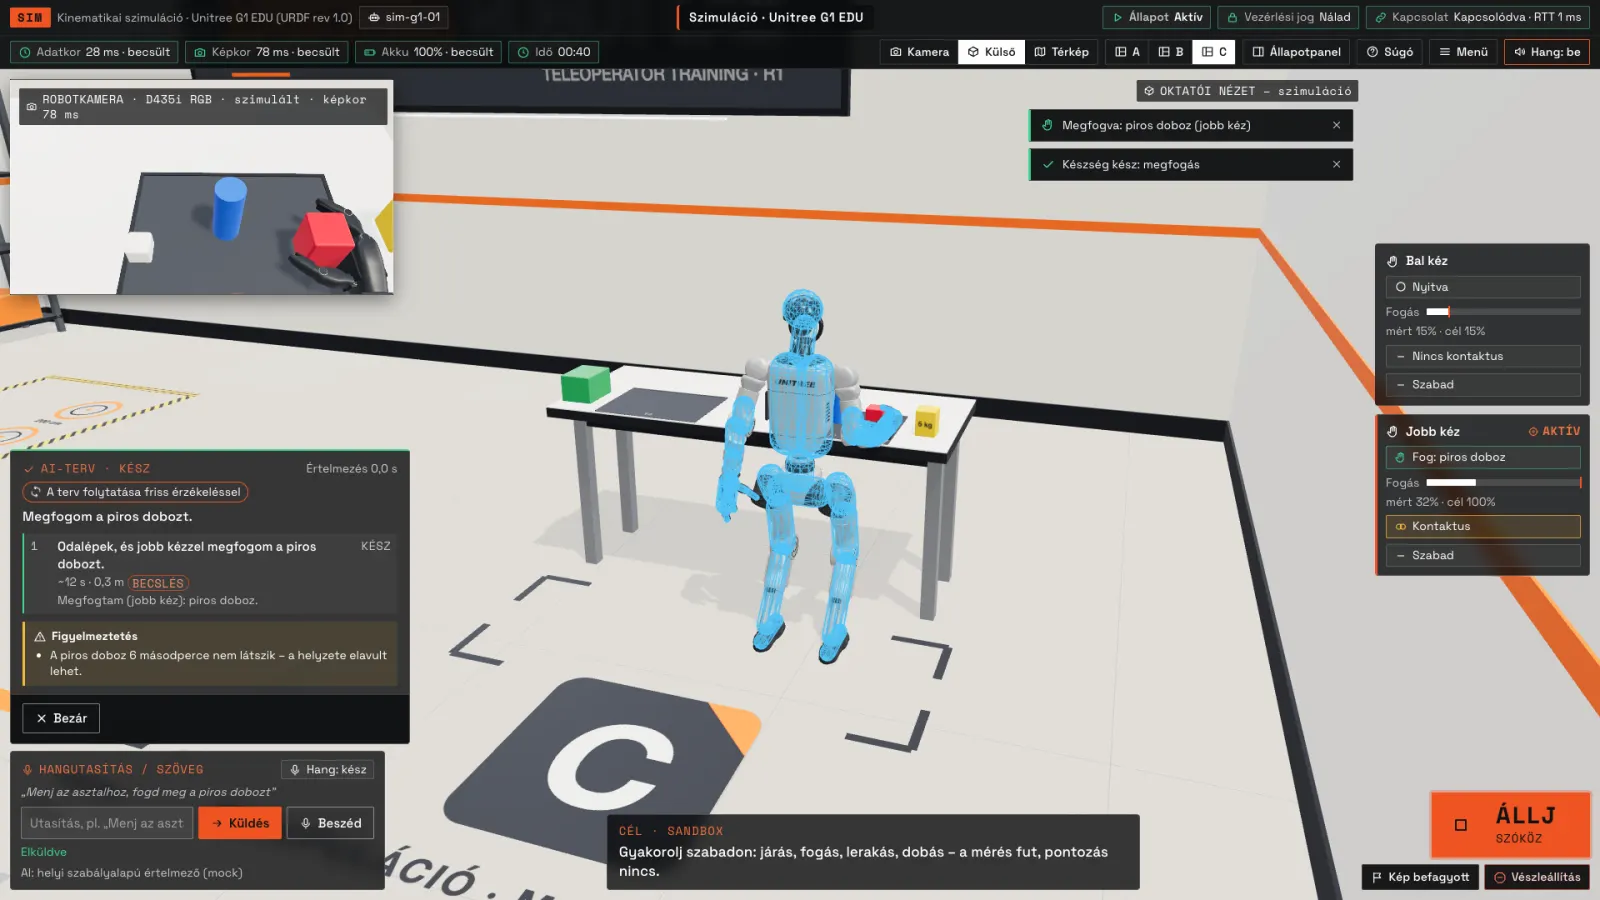 Szimuláció – valós alkalmazásfelvétel
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
Terhelés és mozgás
Aktuátorok és kéz
| Változat | G1alapváltozat | G1 EDUfejlesztői (EDU) változat; az alváltozatokat lásd a megjegyzésekben |
|---|---|---|
| Hajtás | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok; ipari keresztgörgős csapágyak; kettős enkóder; üreges belső kábelezés; helyi léghűtés1 | Kis tehetetlenségű, nagy fordulatszámú, belső forgórészes PMSM ízületi motorok; ipari keresztgörgős csapágyak; kettős enkóder; üreges belső kábelezés; helyi léghűtés1 |
| Legnagyobb ízületi nyomaték | 90 N·m1 | 120 N·m1 |
| Kéz / megfogó | Nem publikált | Opcionális Dex3-1 erőszabályozott háromujjas kéz (hüvelykujj 3, mutató- és középső ujj 2-2 aktív szabadsági fok), opcionális tapintószenzor-tömbökkel1 |
Érzékelés és számítás
| Változat | G1alapváltozat | G1 EDUfejlesztői (EDU) változat; az alváltozatokat lásd a megjegyzésekben |
|---|---|---|
| Látás | D435i mélységkamera a fejben2 | D435i mélységkamera a fejben2 |
| Egyéb érzékelés | LIVOX MID-360 3D LiDAR a fejben (360° vízszintes, max. 59° függőleges látómező); 4 mikrofonos tömb; 5 W-os hangszóró2 | LIVOX MID-360 3D LiDAR a fejben (360° vízszintes, max. 59° függőleges látómező); 4 mikrofonos tömb; 5 W-os hangszóró2 |
| Fedélzeti számítás | 8 magos, nagy teljesítményű CPU1 | 8 magos CPU (mozgásvezérlő egység, felhasználók számára zárt) + fejlesztői egység (PC2): NVIDIA Jetson Orin NX, 16 GB memória, 2 TB tároló2 |
Energia és kapcsolat
Fejlesztés
| Változat | G1alapváltozat | G1 EDUfejlesztői (EDU) változat; az alváltozatokat lásd a megjegyzésekben |
|---|---|---|
| SDK / API | Másodlagos fejlesztés az alapváltozatnál nincs feltüntetve („/”)1 | Másodlagos fejlesztés támogatott: unitree_sdk2 (C++) a G1 SDK fejlesztői útmutatóval3 |
| Robotleíró fájlok | URDF és MJCF a unitree_ros tárolóban (g1_description: 23 és 29 szabadsági fokú, kezes és egyéb változatok)4 | URDF és MJCF a unitree_ros tárolóban (g1_description: 23 és 29 szabadsági fokú, kezes és egyéb változatok)4 |
| Szimuláció | MuJoCo-modellek a unitree_mujoco szimulátorban (g1_23dof, g1_29dof)5 | MuJoCo-modellek a unitree_mujoco szimulátorban (g1_23dof, g1_29dof)5 |
- A kar terhelhetőségénél (kb. 2 kg, illetve kb. 3 kg) a gyártó nem közli, hogy karonként vagy összesen értendő; az érték a kar helyzetétől erősen függ.
- A G1 EDU alváltozatai (Standard 23, Advanced 29, Ultimate A–D 29 szabadságfok + Dex3-1 vagy Inspire kéz) csak a szabadságfokban és a kézben térnek el; külön műszaki adatot a gyártó nem közöl.
- Járássebességet a jelenlegi gyártói oldal nem közöl.
- Humanoid robot G1_Humanoid Robot Functions_Humanoid Robot Price | Unitree Robotics — Unitree Robotics · ellenőrizve 2026-11-17
- About G1 – G1 SDK Development Guide (Unitree Documentation Center) — Unitree Robotics · ellenőrizve 2026-11-17
- Get SDK – G1 SDK Development Guide (Unitree Documentation Center) — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_ros – robots/README.md (robot descriptions) — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_mujoco (README, unitree_robots/g1) — Unitree Robotics · ellenőrizve 2026-11-17
- xr_teleoperate – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_sdk2 – Unitree robot sdk version 2 — Unitree Robotics · ellenőrizve 2026-11-17
- Unitree G1 – Unitree official store — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_rl_gym – README — Unitree Robotics · ellenőrizve 2026-11-17
- unitree_rl_lab – README — Unitree Robotics · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.