
Egyensúly és helyváltoztatás
A járás az egész test összehangolását igényli. Az egyensúlyt a robot saját, helyben futó vezérlője tartja – nem az operátor.
Hogyan működik
A helyi vezérlő a testtartásból, az ízületállapotból és a talajérintkezésből dolgozik. A whole-body control a test több részének összehangolt vezérlése.
Futás, ugrás, térdelés vagy felállás külön képesség: előfeltétellel, állapottal, megszakítási szabállyal. Videón látott mozgás nem bizonyít hozzáférhető API-t.
Mit jelent a teleoperációban
Az operátor sebességigényt ad (előre, oldalra, fordulás); a lépésmintát a robot számolja. Az interneten át a kritikus szabályozási hurok nem várhat távoli válaszra.
Példa a tréningből
A labor szlalomkapuin és megállóvonalain a tanuló sebességigényt ad; a G1 nem ugrik, ezért az „ugorj át” utasítást a rendszer elutasítja, és megkerülést ajánl.
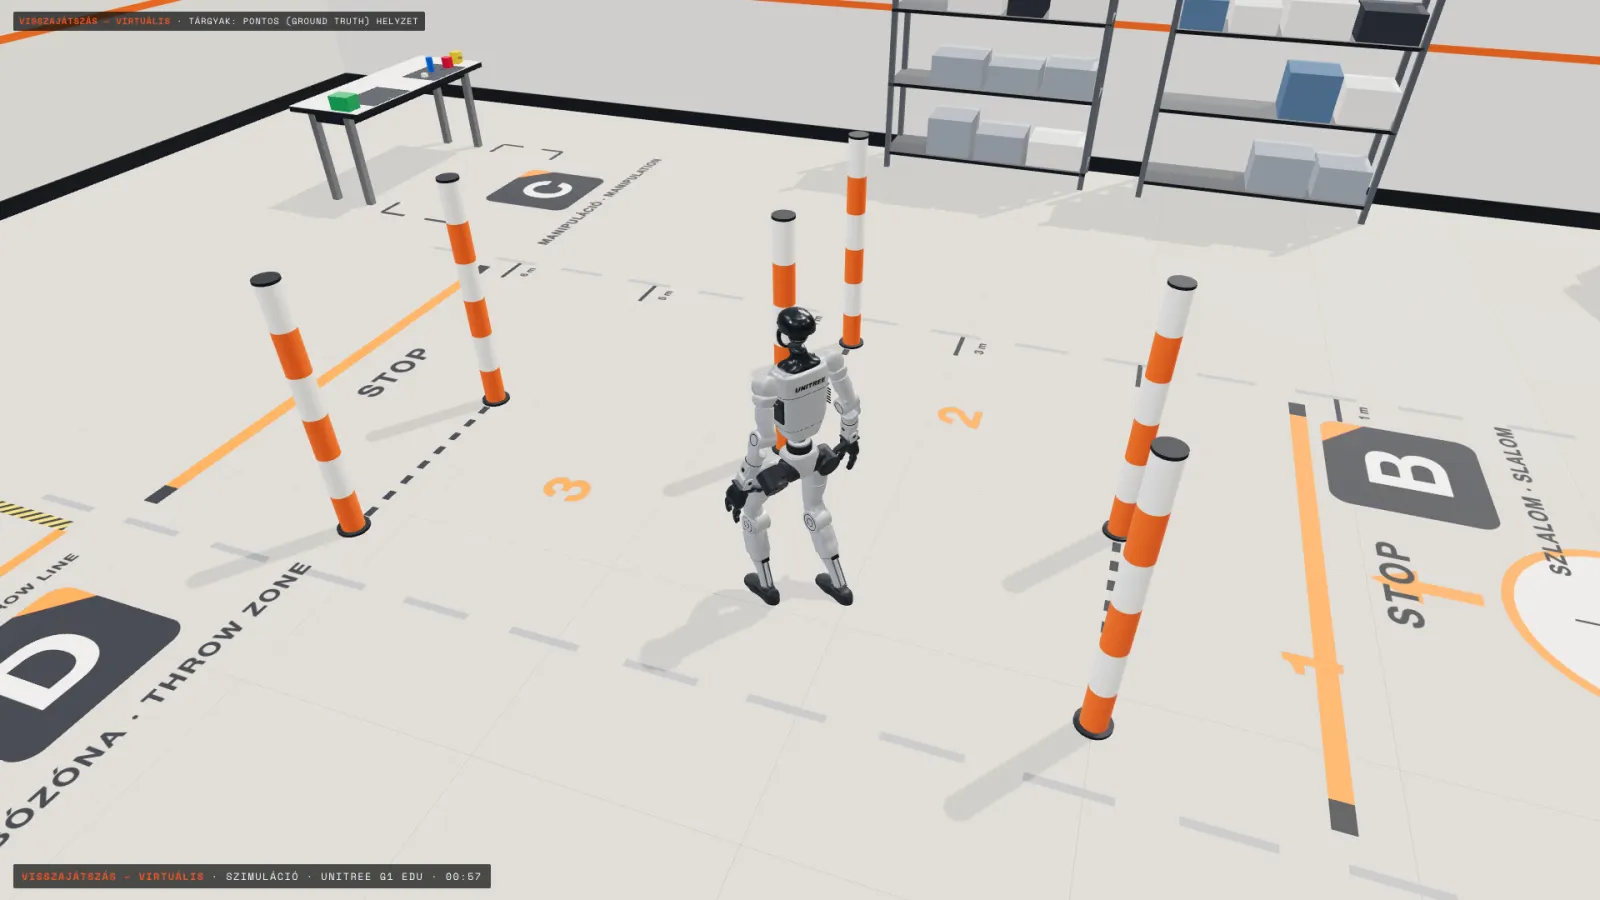 Szimuláció – valós alkalmazásfelvétel
- OpenLoong Dynamics Control (MPC/WBC) — ellenőrizve 2026-11-13
- Unitree unitree_mujoco — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.