
Robottechnológiai tudástár
Propriocepció és környezetérzékelés
A propriocepció a robot saját állapotának érzékelése: ízületi helyzet, sebesség, motorállapot, IMU. A környezetet kamerák és más szenzorok érzékelik.
Hogyan működik
Környezetérzékelés: kamera, mélységérzékelő, LiDAR, mikrofon. A tapintás- és erőérzékelés a fogás és a kontaktus megítélését segíti.
Mit jelent a teleoperációban
A felületen a mért, a becsült és a hiányzó adat külön jelölést kap. Az operátor tudja, mire támaszkodhat, és mi csak becslés.
Példa a tréningből
Példa a tréningből
A B profil érzékelt tárgyai egy emulált detektorból jönnek, valószínűséggel és „elavult” jelöléssel; az akku és a helyzet „becsült”.
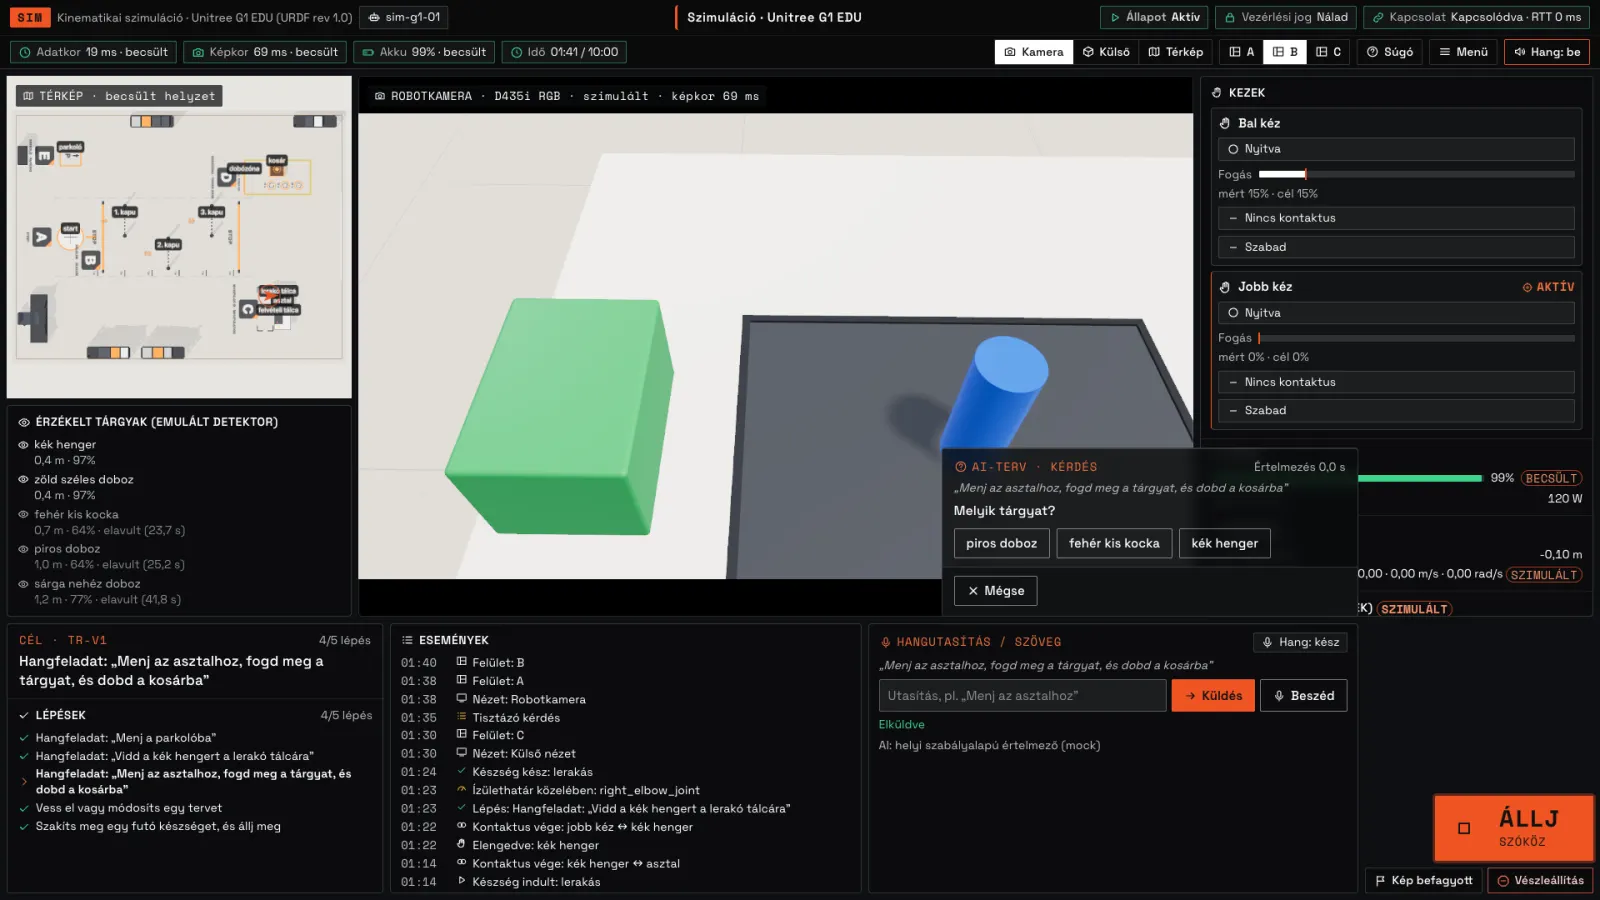 Szimuláció – valós alkalmazásfelvétel
Források
- Unitree unitree_sdk2 — ellenőrizve 2026-11-13
- Reachy 2 – a szimuláció dokumentációja — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.