
Robottechnológiai tudástár
Fedélzeti számítás és AI
A fedélzeti számítógép állapotot becsül, szenzoradatot dolgoz fel és helyben hajt végre. Az AI segíthet – de a felügyelet az emberé.
Hogyan működik
A tanult járásvezérlő nem teszi a robotot feladatában autonómmá. A „fogd meg ezt” típusú utasítás már részleges autonómia, külön ellenőrzött készséggel.
Mit jelent a teleoperációban
A javaslat és a végrehajtás állapota világosan elkülönül. Az AI nem küld motorparancsot, csak jóváhagyott, paraméterkorlátos készséget kérhet.
Példa a tréningből
Példa a tréningből
Hang- vagy szöveges utasításból terv lesz, a tanuló előnézetben látja, jóváhagyja, és csak utána fut a felügyelt készség. A képeken a terveket helyi, szabályalapú mock asszisztens írta.
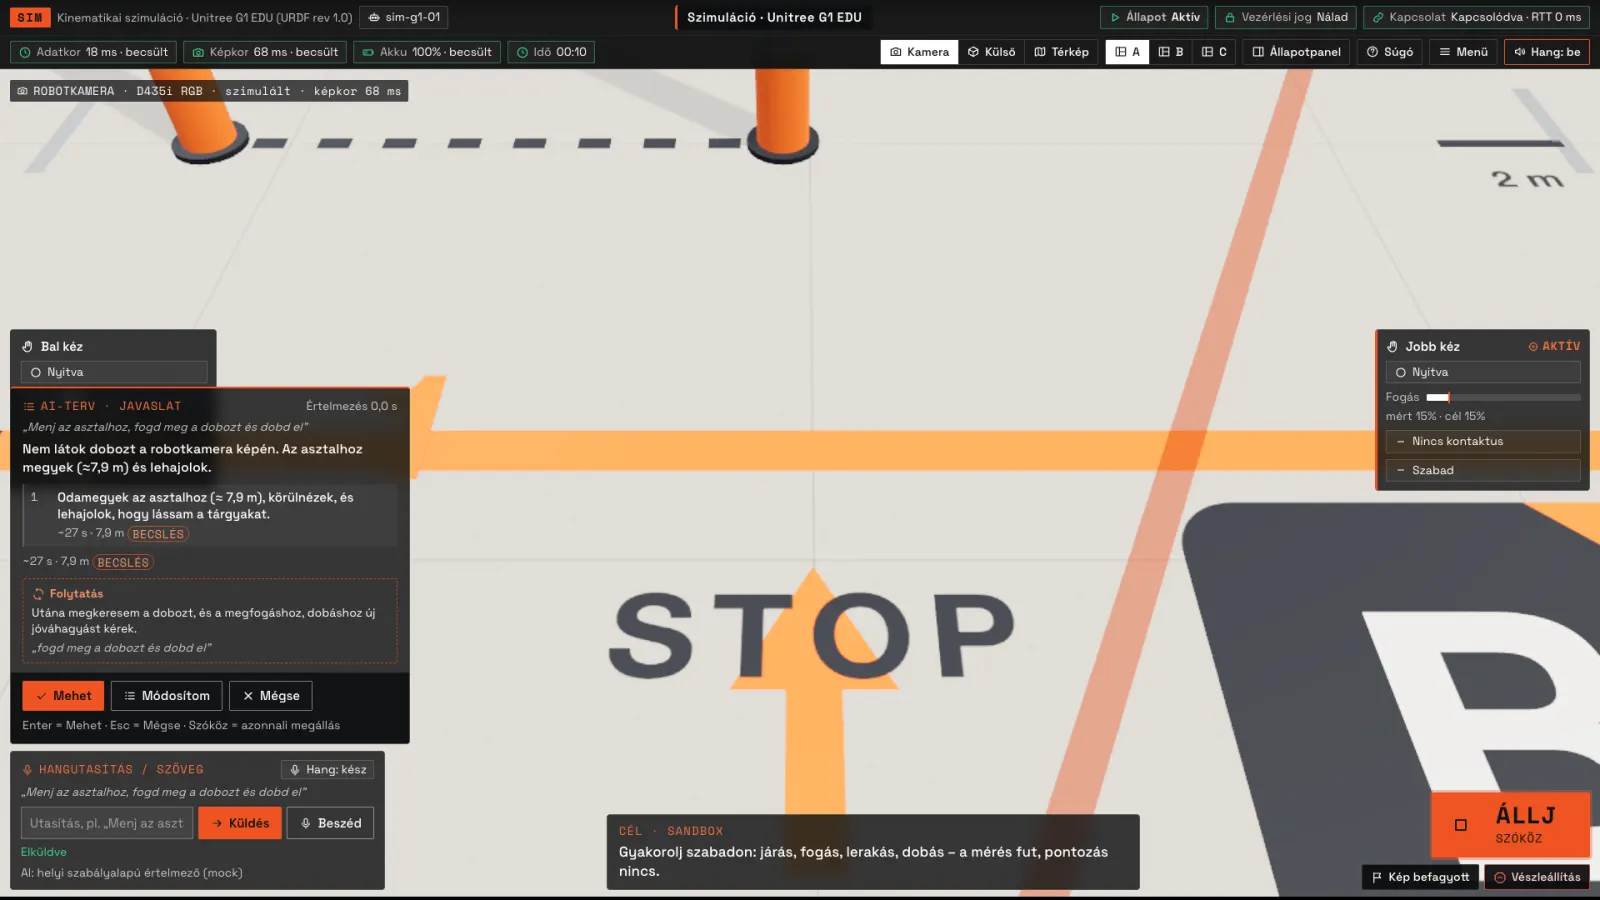 Szimuláció – valós alkalmazásfelvétel
Források
- 1X NEO — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.