
Látás és hallás
Az operátor azt látja, amit a robot kamerája. A VR-szemüveg nagy látótere ezen nem változtat.
Hogyan működik
Egy kamera képe nem ad olyan mélységélményt, mint a sztereó kamera. A képkockasebesség, a tömörítés, az expozíció és a késleltetés együtt határozza meg a használhatóságot.
Térbeli halláshoz megfelelő mikrofonelrendezés kell; egy mono hangfolyamból nincs teljes térbeli hangtér.
Mit jelent a teleoperációban
Fix kamerás robotnál a fej elfordítása nem ad új, valódi oldalirányú képet. A megjelenítés a tényleges szenzorprofilból indul ki.
Példa a tréningből
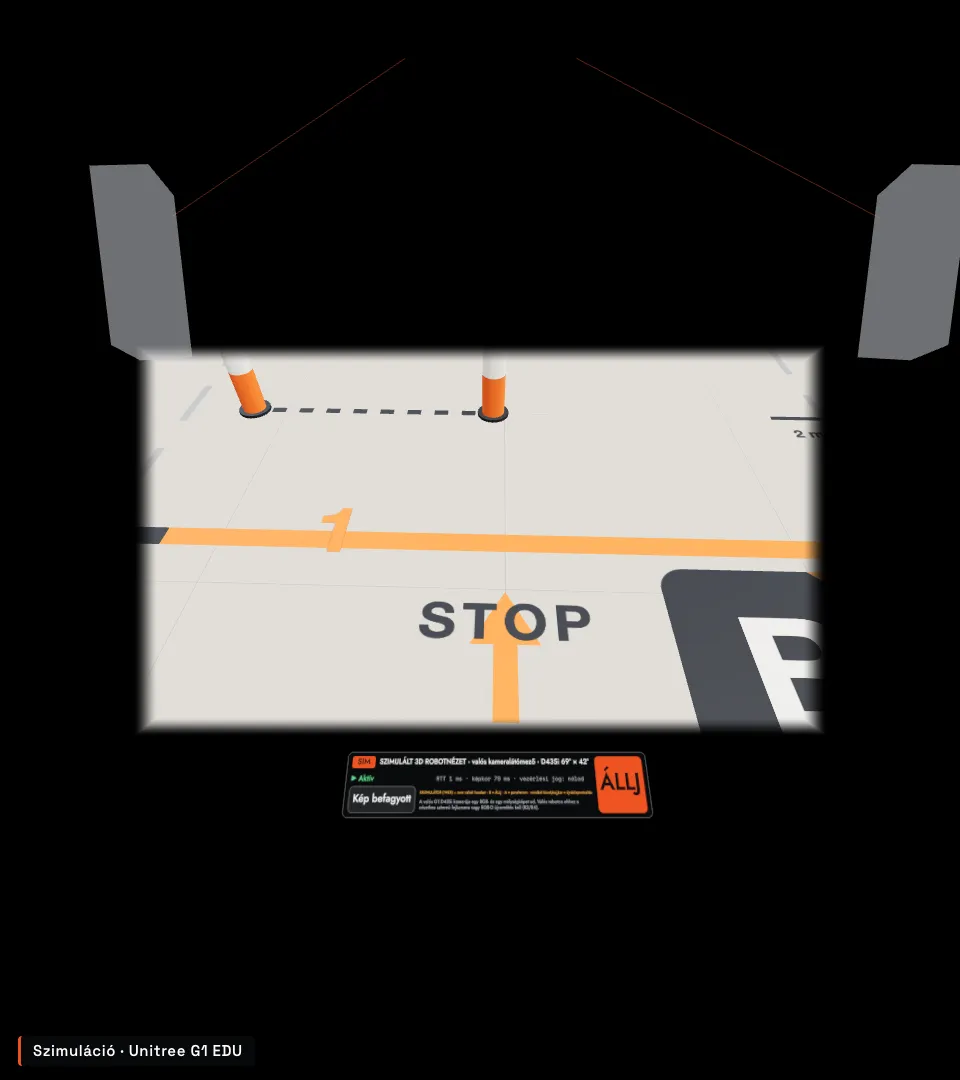
Robotszem nézetben a G1 D435i kamerájának valós ablaka látszik (69° × 42°, 47,6°-kal lefelé dőlve) – a startpontról csak a padló. Az opcionális ~125°-os sztereó fejkamera részben becsült adat.
 IWER-emulátor – nem valódi headset
- Unitree G1 – gyártói oldal — ellenőrizve 2026-11-13
- Unitree xr_teleoperate — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.