
Robottechnológiai tudástár
Kapcsolat és telepresence
Külön fogalom az operátor és a robot közötti hálózat, és a robot belső buszrendszere. A külső kapcsolat lehet Wi-Fi, mobilhálózat vagy vezeték.
Hogyan működik
A késleltetés mellett a jitter, a csomagvesztés, a sávszélesség és az adat frissessége is számít. A kábel elakadása és mozgási korlátja önálló gyakorlóhelyzet.
Mit jelent a teleoperációban
Hálózati hiba esetén robotonként validált helyi eljárás lép életbe. A felület mutatja a forrást, az adat korát és a kapcsolat állapotát.
Példa a tréningből
Példa a tréningből
A havária-modulban a késés 150-ről 600 ms-ra nő, a kép 2 másodpercre befagy, kiesik a parancscsatorna. A régi, késve érkező parancsot a mag eldobja.
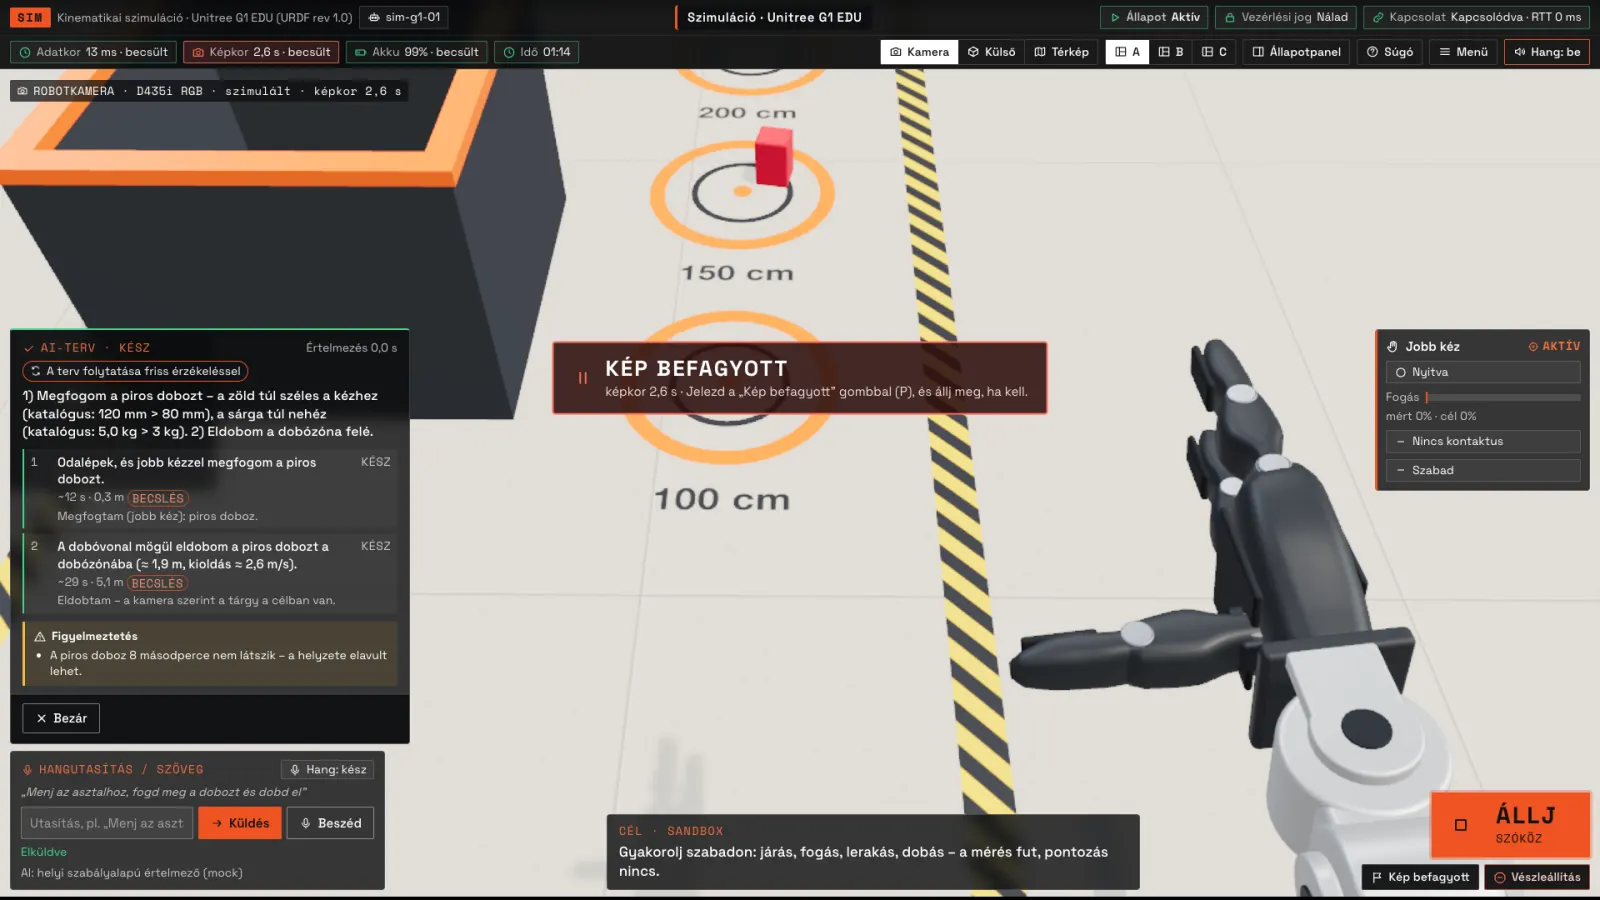 Szimuláció – valós alkalmazásfelvétel
Források
- Unitree xr_teleoperate — ellenőrizve 2026-11-13
- Unitree unitree_sdk2 — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.