
Mechanikai felépítés és kinematika
A robot merev testelemekből és ízületekből áll. A szabadságfok azt mutatja, hány független mozgásparaméter írja le a test egy részét.
Hogyan működik
Az ízület lehet forgó vagy lineáris; mindegyiknek van tengelye, mozgástartománya és sebességkorlátja. A kéz szabadságfokát a test értékétől külön adjuk meg.
Az anyag, a tömeg és a tehetetlenség befolyásolja az egyensúlyt, az energiaigényt és az ütközést. Azonos külső mellett is eltérhet a dinamika.
Mit jelent a teleoperációban
Azonos kézmozdulat eltérő robotokon eltérő ízületi mozgásra fordul. A retargeting az ember és a robot testarányait illeszti össze.
Elérhetetlen célnál a rendszer jelez, és korlátozza a mozgásigényt – nem ugrik, nem lép túl ízülethatárt.
Példa a tréningből
A mérnöki nézet a G1 ütközőkapszuláit és az ízülettáblát mutatja. A szimulált robot a hivatalos URDF ízülethatárain belül mozog.
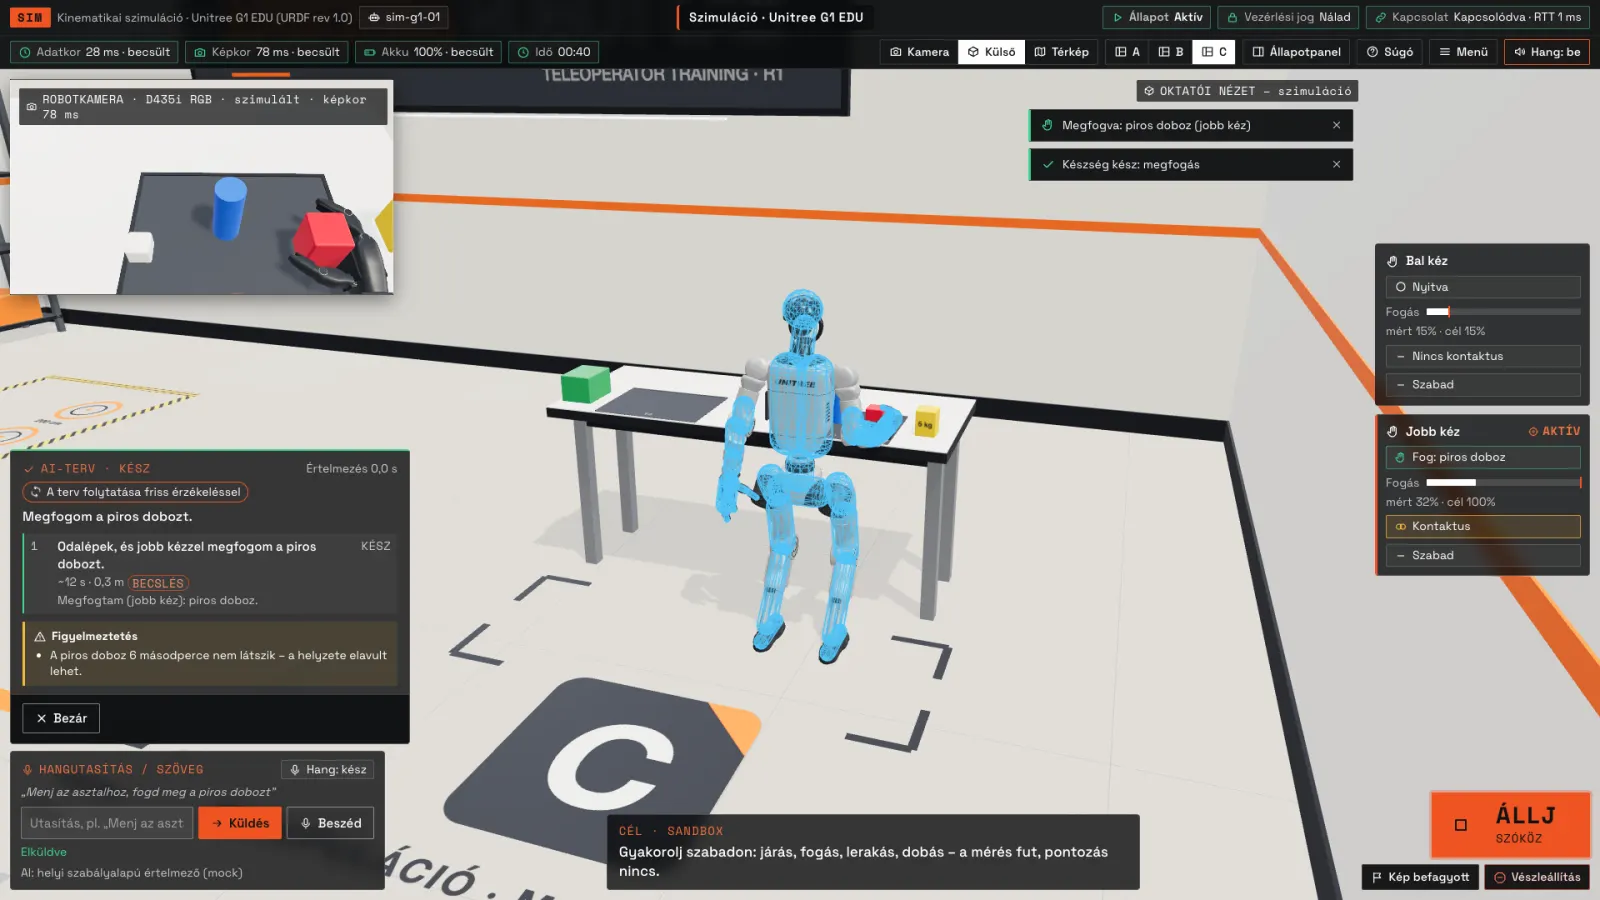 Szimuláció – valós alkalmazásfelvétel
- Unitree G1 – gyártói oldal — ellenőrizve 2026-11-13
- Unitree unitree_mujoco — ellenőrizve 2026-11-13
- Berkeley Humanoid Lite — ellenőrizve 2026-11-13
- ARworks R1 teleoperátor-tréning – README, tesztjegyzőkönyv, protokoll (2026-11-17) — belső dokumentáció, nem nyilvános
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.