
UC Berkeley – Hybrid Robotics
Berkeley Humanoid Lite
Nyílt forrású, 0,8 m magas, 16 kg-os kutatási humanoid a UC Berkeley-től; 3D-nyomtatott cikloid hajtóművek, kereskedelmi alkatrészek, a szerzők szerint 5000 USD alatti hardverköltség.
KatalógusadatKutatási platformKétlábú humanoidNyílt forrású
- Magasság
- 0,8 m
- Tömeg
- 16 kg
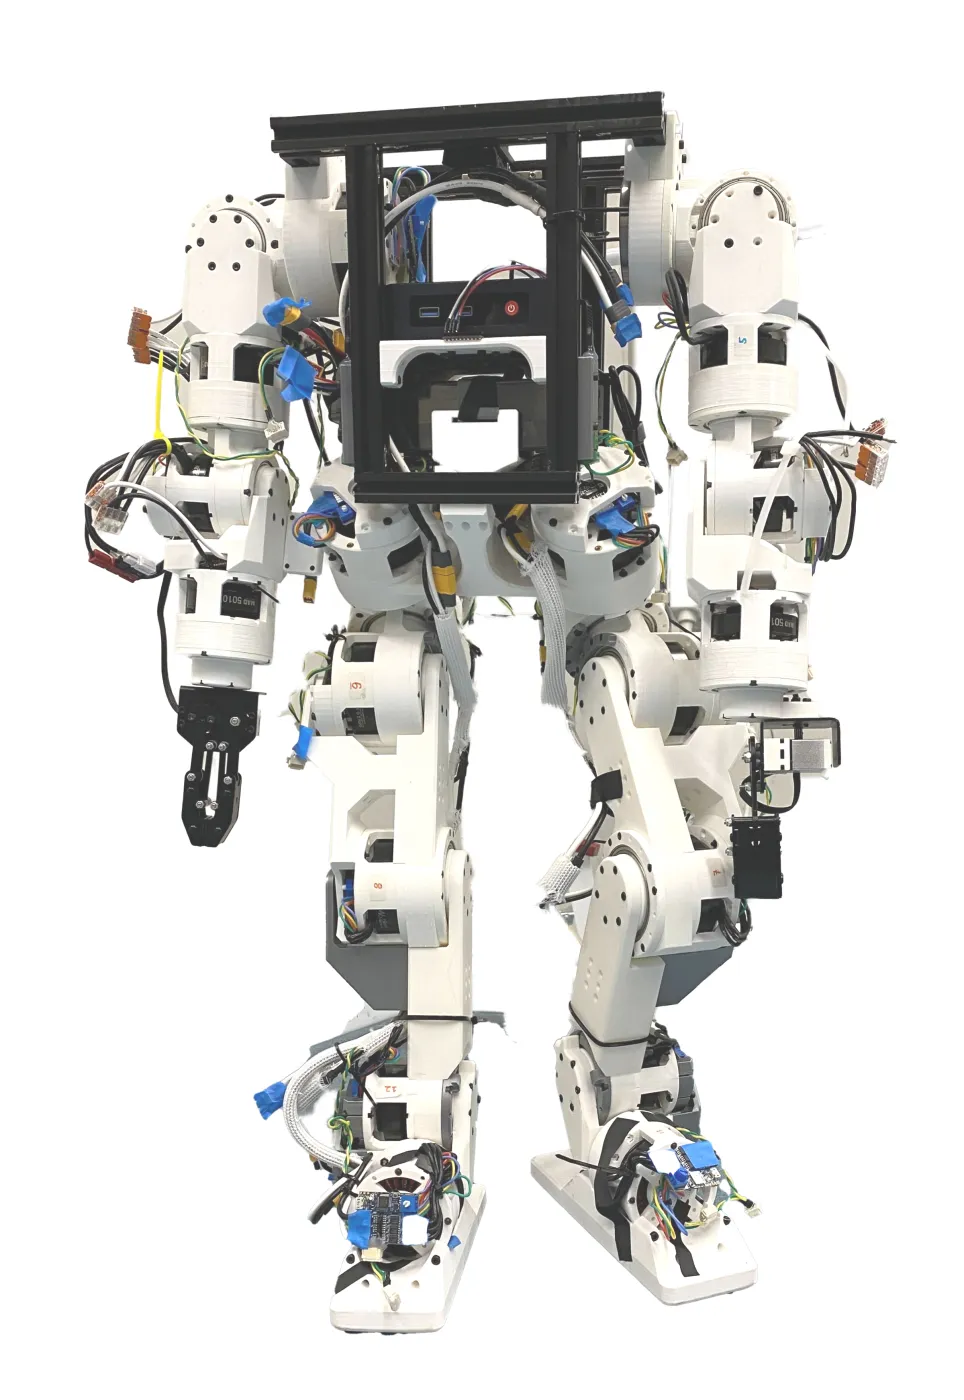 Kép: © Hybrid Robotics, UC Berkeley (CC BY-SA 4.0)
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Berkeley Humanoid Lite
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Terhelés és mozgás
| Dokumentált mozgásképességek | Kétlábú járás megerősítéses tanulással (RL) betanított szabályzóval, felhasználói sebességparancs követésével; szimulációból közvetlen átvitel a valós robotra3 |
|---|
Aktuátorok és kéz
| Hajtás | Kétféle méretű (6512 és 5010) moduláris aktuátor: BLDC drónmotor, 3D-nyomtatott cikloid hajtómű, B-G431B-ESC1 meghajtó, AS5600 enkóder; végtagonként 1 Mbps CAN 2.0 busz3 |
|---|---|
| Kéz / megfogó | Integrált megfogó mindkét karon (a BOM-ban 2 db); a cikk egy ügyes kezes, felnőtt méretű alternatív konfigurációt is bemutat3 |
Érzékelés és számítás
Energia és kapcsolat
Fejlesztés
| SDK / API | Nyílt kódbázis: Isaac Lab tanítókörnyezet, sim2sim validálás, valós telepítés, mozgásrögzítés, teleoperált manipuláció1 |
|---|---|
| Robotleíró fájlok | URDF, MJCF és USD robotleírás a berkeley_humanoid_lite_assets modulban (Onshape-ból exportálható)1 |
| Szimuláció | Tanítás: NVIDIA Isaac Sim / Isaac Lab; sim2sim ellenőrzés: MuJoCo7 |
| Licenc | Kód: MIT; egyéb eszközök (CAD, nyomtatási fájlok stb.): CC BY-SA 4.01 |
Méret
Szerkesztői megjegyzések
- Összesített szabadságfokot a projekt nem közöl, ezért nem számoltunk ki; a lábankénti és karonkénti érték a táblázatban.
Források
- Berkeley Humanoid Lite (GitHub repository, README) — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
- Berkeley Humanoid Lite: An Open-source, Accessible, and Customizable 3D-printed Humanoid Robot (project page) — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
- Demonstrating Berkeley Humanoid Lite (RSS 2025 paper; arXiv 2504.17249) — Chi et al., UC Berkeley · ellenőrizve 2026-11-17
- Joint ID Mapping – Berkeley Humanoid Lite Docs — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
- Releases – Berkeley Humanoid Lite Docs — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
- IMU Comparision – Berkeley Humanoid Lite Docs — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
- Training Environment – Berkeley Humanoid Lite Docs — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
- Sim2sim Validation – Berkeley Humanoid Lite Docs — Hybrid Robotics, UC Berkeley · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · USA · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.