
OpenLoong
OpenLoong Qinglong
Nyílt forrású, teljes méretű (1,85 m, 80 kg) humanoid referenciaplatform 43 aktív szabadságfokkal; hardvertervei, vezérlőszoftvere és adatkészletei az OpenLoong közösségben nyilvánosak.
KatalógusadatKutatási platformKétlábú humanoidNyílt forrású
- Magasság
- 1,85 m
- Tömeg
- 80 kg
- Szabadságfok összesen
- 43
- Terhelhetőség
- 20 kg
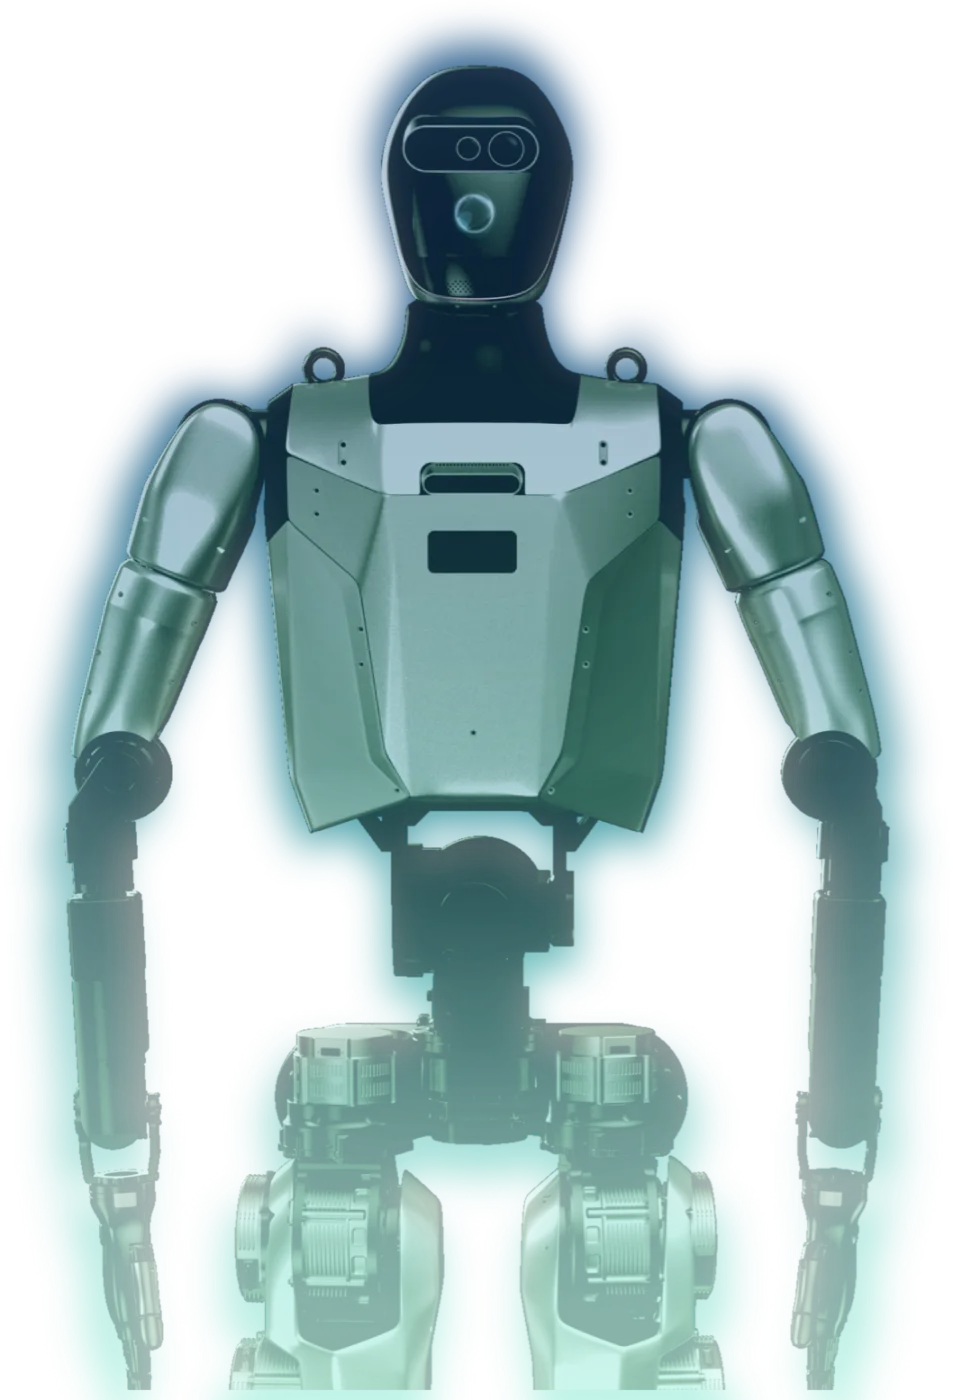 Kép: © OpenLoong (openloong.org.cn)
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
OpenLoong Qinglong
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
Terhelés és mozgás
Aktuátorok és kéz
| Hajtás | EtherCAT-buszos csuklóhajtások (szervovezérlő 11–95 V DC, ≥130 A, áramszabályzó ≥10 kHz); csúcsnyomaték csuklónként 11,5–396 N·m2 |
|---|---|
| Legnagyobb ízületi nyomaték | 396 N·m2 |
| Kéz / megfogó | Moduláris, gyorscserélhető ügyes kéz (bal/jobb): 19 szabadságfok, ebből 6 aktív; tapintásérzékelő mátrix az ujjbegyekben és a tenyérben; ≤600 g, kézterhelés ≥5 kg, 8,4 V2 |
Érzékelés és számítás
| Látás | Mélységérzékelő a fejben; a derékon elöl és hátul egy-egy mélységkamera (640×400@30 fps, FOV 80,5°×55,2°); 4 db 120°-os, 1920×1080-as körpanoráma-kamera a derékon2 |
|---|---|
| Egyéb érzékelés | 3D LiDAR (a mellkason/nyakon), mélységkamerák, hangmodul, szagérzékelő, körpanoráma-kamerák, MEMS-érzékelő a vezérlőszámítógépben, tapintás a kezekben2 |
| Fedélzeti számítás | Mozgásvezérlő számítógép legfeljebb 400 TOPS MI-teljesítménnyel; 4× gigabites Ethernet, 8× CAN, ≥6× USB3, RS422/RS232; EtherCAT busz a csuklók felé2 |
Energia és kapcsolat
Fejlesztés
| SDK / API | OpenLoong-Dyn-Control: nyílt forrású MPC + WBC mozgásvezérlési keretrendszer (C++), járás, ugrás és vak akadálylépés példákkal4 |
|---|---|
| Robotleíró fájlok | AzureLoong.urdf és MJCF (AzureLoong.xml) modellek az OpenLoong-Dyn-Control models mappájában5 |
| Szimuláció | MuJoCo (járás, ugrás és vak akadálylépés demók az OpenLoong-Dyn-Controlban)4 |
| Licenc | Hardver: Solderpad Hardware License v2.1 (Apache-2.0 kiegészítéssel); szoftver: többnyire Apache-2.06 |
Méret
Szerkesztői megjegyzések
- Sok értéket a forrás alsó határként (≥) közöl; ezeket megjegyzés jelöli.
- A források között eltérés van: az akkumulátor 2052 Wh (honlap), illetve legalább 30 Ah 72 V-on (hardverdokumentáció); a két kar terhelése legalább 5, illetve legalább 10 kg.
Források
- QingLoong Full-Size Universal Humanoid Robot Hardware Open-Source Content (OpenLoong-Hardware repository, README + QingLoong V2.5 folder) — OpenLoong / Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
- 青龙全尺寸通用人形机器人硬件开源内容 (technical document PDF, 25 pp.) — Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
- 青龙·公版机 | OpenLoong (project page) — OpenLoong / Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
- OpenLoong Dynamics Control (GitHub repository, README) — OpenLoong / Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
- OpenLoong-Dyn-Control models folder (AzureLoong URDF / MJCF) — OpenLoong / Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
- OpenLoong-Hardware license (Solderpad Hardware License v2.1) — Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
- 人形机器人(上海)有限公司官网 (company homepage) — Humanoid Robot (Shanghai) Co., Ltd. · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.