
Stanford University
ToddlerBot
Nyílt forrású, 0,56 m-es, 3,4 kg-os kisméretű humanoid a Stanford Egyetemről; 30 aktív szabadságfok, Dynamixel szervók, 3D-nyomtatott váz, gépi tanulási kutatásra tervezve.
KatalógusadatKutatási platformKétlábú humanoidNyílt forrású
- Magasság
- 0,56 m
- Tömeg
- 3,4 kg
- Szabadságfok összesen
- 30
- Terhelhetőség
- 1,484 kg
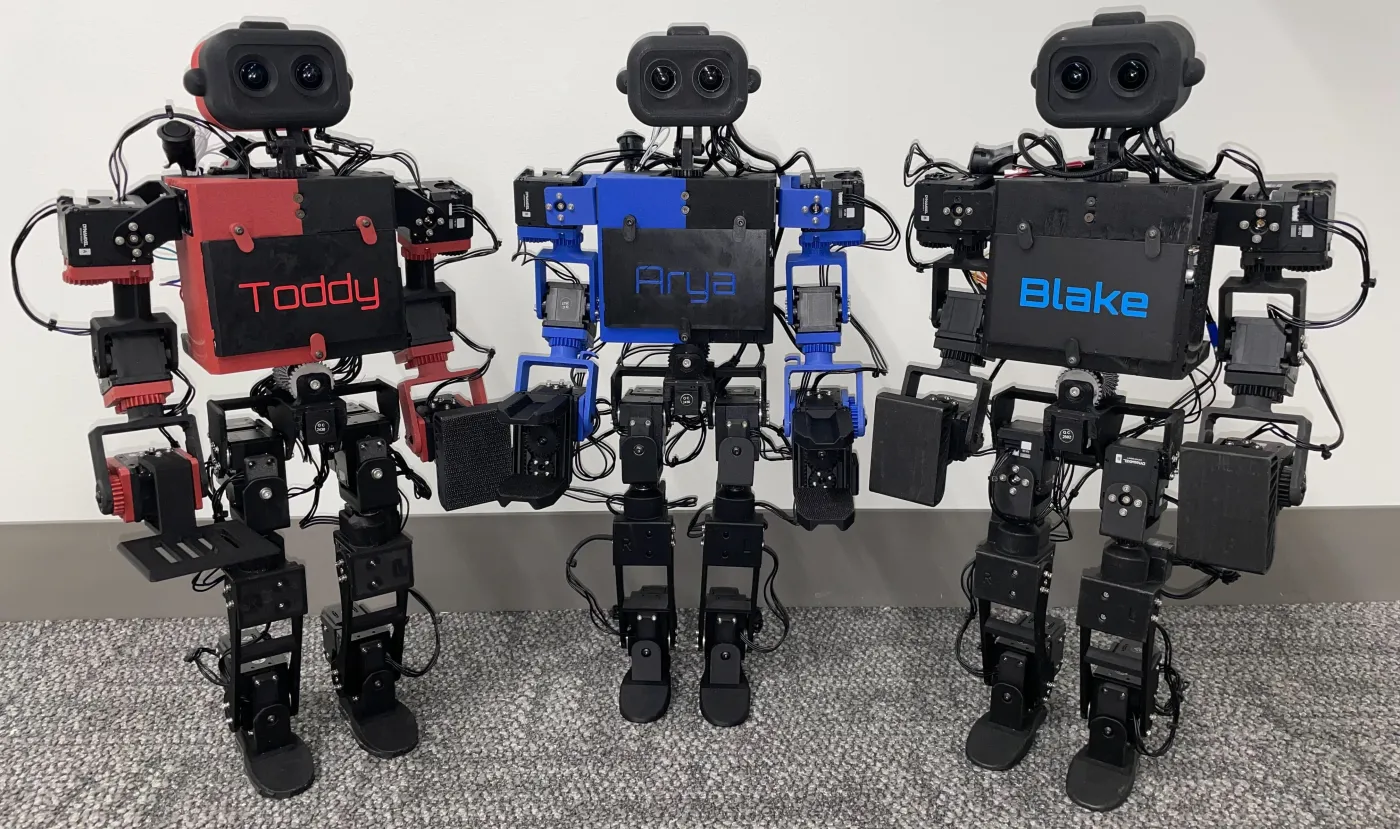 Kép: © ToddlerBot, Stanford University
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
ToddlerBot
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| Generáció / revízió | 2.0.0 kiadás (2025-08-25); első kiadás 2025-02-03; kétféle hardver: toddlerbot_2xc és toddlerbot_2xm2 | 2.0.0 kiadás (2025-08-25), opcionális erősebb változat a toddlerbot_2xc mellett6 |
| Magasság | 0,56 m4 | Nem publikált |
| Tömeg | 3,4 kg4 | Nem publikált |
Kinematika
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| Szabadságfok összesen | 303 | Nem publikált |
| Szabadságfok lábanként | 63 | Nem publikált |
| Szabadságfok karonként | 73 | Nem publikált |
| Derék | 23 | Nem publikált |
Terhelés és mozgás
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| Terhelhetőség | 1,484 kg3 | Nem publikált |
| Járássebesség | 0,25 m/s3 | Nem publikált |
| Dokumentált mozgásképességek | Minden irányú járás RL-lel (szimulációból közvetlen átvitel), kúszás, cigánykerék, fekvőtámasz, húzódzkodás (kulcskocka-animáció)3 | Nem publikált |
Aktuátorok és kéz
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| Hajtás | Robotis Dynamixel szervók (XC330-T288, XC430-T240BB, XM430-W210, 2XL430-W250, 2XC430-W250), homlok- és kúpfogaskerekes, valamint rudazatos áttételekkel4 | Dynamixel szervók, a csípőben és a karokban erősebb motorokkal (csípő: 2XM430-W350 a 2XC430 helyett)2 |
| Kéz / megfogó | Két cserélhető végeffektor: párhuzamos pofás megfogó (XC330 szervóval) és rugalmas tenyér; csere kb. két perc alatt4 | Nem publikált |
Érzékelés és számítás
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| Látás | Két halszemoptikás kamera a fejben a nagyobb látómező érdekében4 | Nem publikált |
| Egyéb érzékelés | IMU a mellkasban, két mikrofon, egy hangszóró4 | Nem publikált |
| Fedélzeti számítás | NVIDIA Jetson Orin NX 16GB (valós idejű ML-modellfuttatás)4 | Nem publikált |
Energia és kapcsolat
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| Akkukapacitás | 2 Ah4 | Nem publikált |
| Névleges feszültség | 14,8 V4 | Nem publikált |
| Üzemidő | 3–5 óra4 | Nem publikált |
| Kapcsolat | Wi-Fi kártya a Jetson Orin modulon (SSH-elérés)5 | Nem publikált |
Fejlesztés
| Változat | ToddlerBot (toddlerbot_2xc, default)ajánlott alapváltozat (a v1.0-val azonos motorok); az értékek a cikk (arXiv v4) és a projektoldal szerint | ToddlerBot (toddlerbot_2xm)erősebb csípő- és karmotorokkal szerelt 2.0-s változat; más eltérő értéket a forrás nem közöl |
|---|---|---|
| SDK / API | Teljes, pip-pel telepíthető Python kódbázis: alacsony szintű vezérlés, RL- és diffúziós policy-tanítás, valós telepítés1 | Nem publikált |
| Robotleíró fájlok | URDF és MJCF leírás, Onshape → MJCF konverziós folyamattal2 | Nem publikált |
| Szimuláció | MuJoCo / MJX (RL-tanítás rsl_rl és Brax keretrendszerrel, terepgenerálás)2 | Nem publikált |
| Licenc | Kód és dokumentáció: MIT; hardverterv (Onshape, STL stb.): CC BY-NC-SA 4.0 (csak nem kereskedelmi célra)1 | Nem publikált |
Méret
Szerkesztői megjegyzések
- A 0,56 m-es magasság az első változatra vonatkozhat; a 2.0 lábai 30 mm-rel rövidebbek.
- A publikáció három különböző üzemidőt említ (3–5 h, kb. 2 h, 19 perc folyamatos járás); a táblázat a feltételt is megadja.
- A hardvertervek licence nem kereskedelmi (CC BY-NC-SA 4.0).
Források
- ToddlerBot (GitHub repository, README) — ToddlerBot team, Stanford University · ellenőrizve 2026-11-17
- ToddlerBot CHANGELOG ([2.0.0] - 2025-08-25) — ToddlerBot team, Stanford University · ellenőrizve 2026-11-17
- ToddlerBot: Open-Source ML-Compatible Humanoid Platform for Loco-Manipulation (project page, CoRL 2025) — ToddlerBot team, Stanford University · ellenőrizve 2026-11-17
- ToddlerBot: Open-Source ML-Compatible Humanoid Platform for Loco-Manipulation (arXiv 2502.00893v4, 2025-10-06) — Shi, Wang, Song, Liu – Stanford University · ellenőrizve 2026-11-17
- Jetson Orin – toddlerbot documentation — ToddlerBot team, Stanford University · ellenőrizve 2026-11-17
- Bill of Materials – toddlerbot documentation — ToddlerBot team, Stanford University · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · USA · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.