
Fourier
Fourier N1
A Fourier nyílt forrású, 1,3 m-es, 38 kg-os kétlábú kutatási humanoidja; 23 szabadságfok kéz nélkül, járásra, futásra és lépcsőzésre, mozgásvezérlési kutatáshoz.
KatalógusadatKaphatóKétlábú humanoidNyílt forrású
- Magasság
- 1,3 m
- Tömeg
- 38 kg
- Szabadságfok összesen
- 23
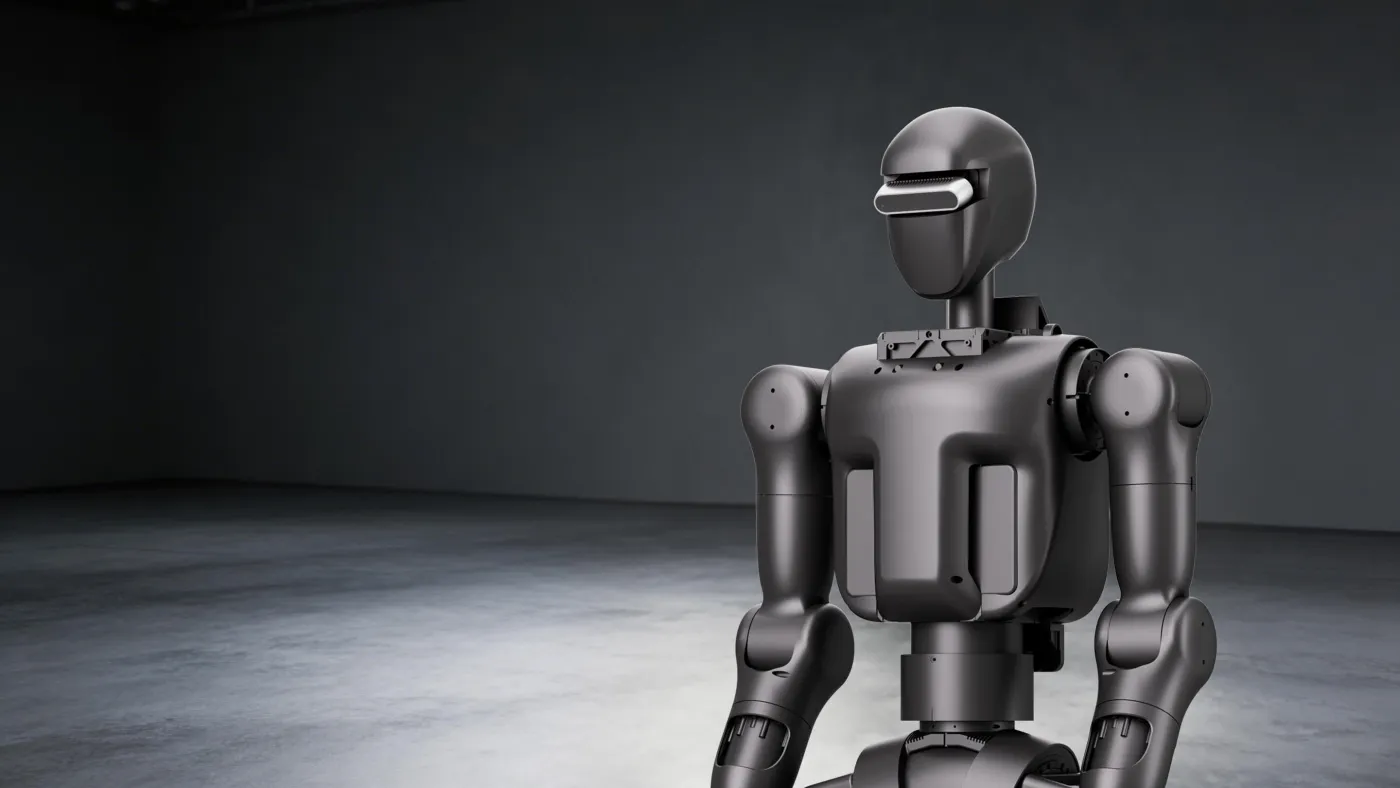 Kép: © Fourier
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Fourier N1
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Terhelés és mozgás
Aktuátorok és kéz
Érzékelés és számítás
Energia és kapcsolat
Fejlesztés
| SDK / API | Fourier-GRX-N1 SDK (Python): User, Developer és PubSub interfész, a User/PubSub Zenoh-protokollon; a régi dokumentáció az Aurora SDK-t is említi3 |
|---|---|
| Robotleíró fájlok | N1_raw.urdf és N1_rotor.urdf (Wiki-GRx-Models, FourierN1 ág); MJCF a Wiki-GRx-MuJoCo FourierN1 ágában7 |
| Szimuláció | RL-tanítás Isaac Gymben (Wiki-GRx-Gym, FourierN1 ág), validálás MuJoCóban (Wiki-GRx-MuJoCo)6 |
| Licenc | SDK-dokumentáció: MIT; a Wiki-GRx-Models tároló GPL-3.0; a hardvercsomag (Baidu Netdisk) licence nincs megadva9 |
Méret
Szerkesztői megjegyzések
- A gyártó saját forrásai között eltérések vannak (magasság 130 cm, illetve 1245 mm; tömeg 38, illetve kb. 39 kg; csúcssebesség és nyomaték). A táblázat a termékoldal értékeit mutatja.
- Kéz nincs: a kar csuklóforgató ízülettel végződik.
Források
- Fourier N1 — Fourier · ellenőrizve 2026-11-17
- Fourier N1 Introduction – Fourier Docs (legacy developer center) — Fourier · ellenőrizve 2026-11-17
- Fourier-GRX-N1 SDK 开发文档 (index) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- N1 机器人 – 快速开始 (Fourier-GRX-N1 docs) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- 机器人关节序列 (Fourier-GRX-N1 docs) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- N1 机器人 – 模型训练 (Fourier-GRX-N1 docs) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- Wiki-GRx-Models, FourierN1 branch (README, N1 URDF) — Fourier (FFTAI) · ellenőrizve 2026-11-17
- About Fourier (company timeline) — Fourier · ellenőrizve 2026-11-17
- fourier-grx-N1 LICENSE — Fourier (FFTAI) · ellenőrizve 2026-11-17
- Fourier GR Family Product Catalog (2026-10) — Fourier · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Kína · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.