
Pollen Robotics
Pollen Reachy 2
Nyílt forrású, kétkarú humanoid felsőtest omnidirekcionális mobil alapon a Pollen Roboticstól (Hugging Face): 7 szabadsági fokú karok, Python SDK, ROS 2 Humble, VR-teleoperáció.
KatalógusadatKaphatóKerekes alap, humanoid felsőtestNyílt forrású
- Magasság
- 1,36–1,66 m
- Tömeg
- 50 kg
- Terhelhetőség
- 3 kg
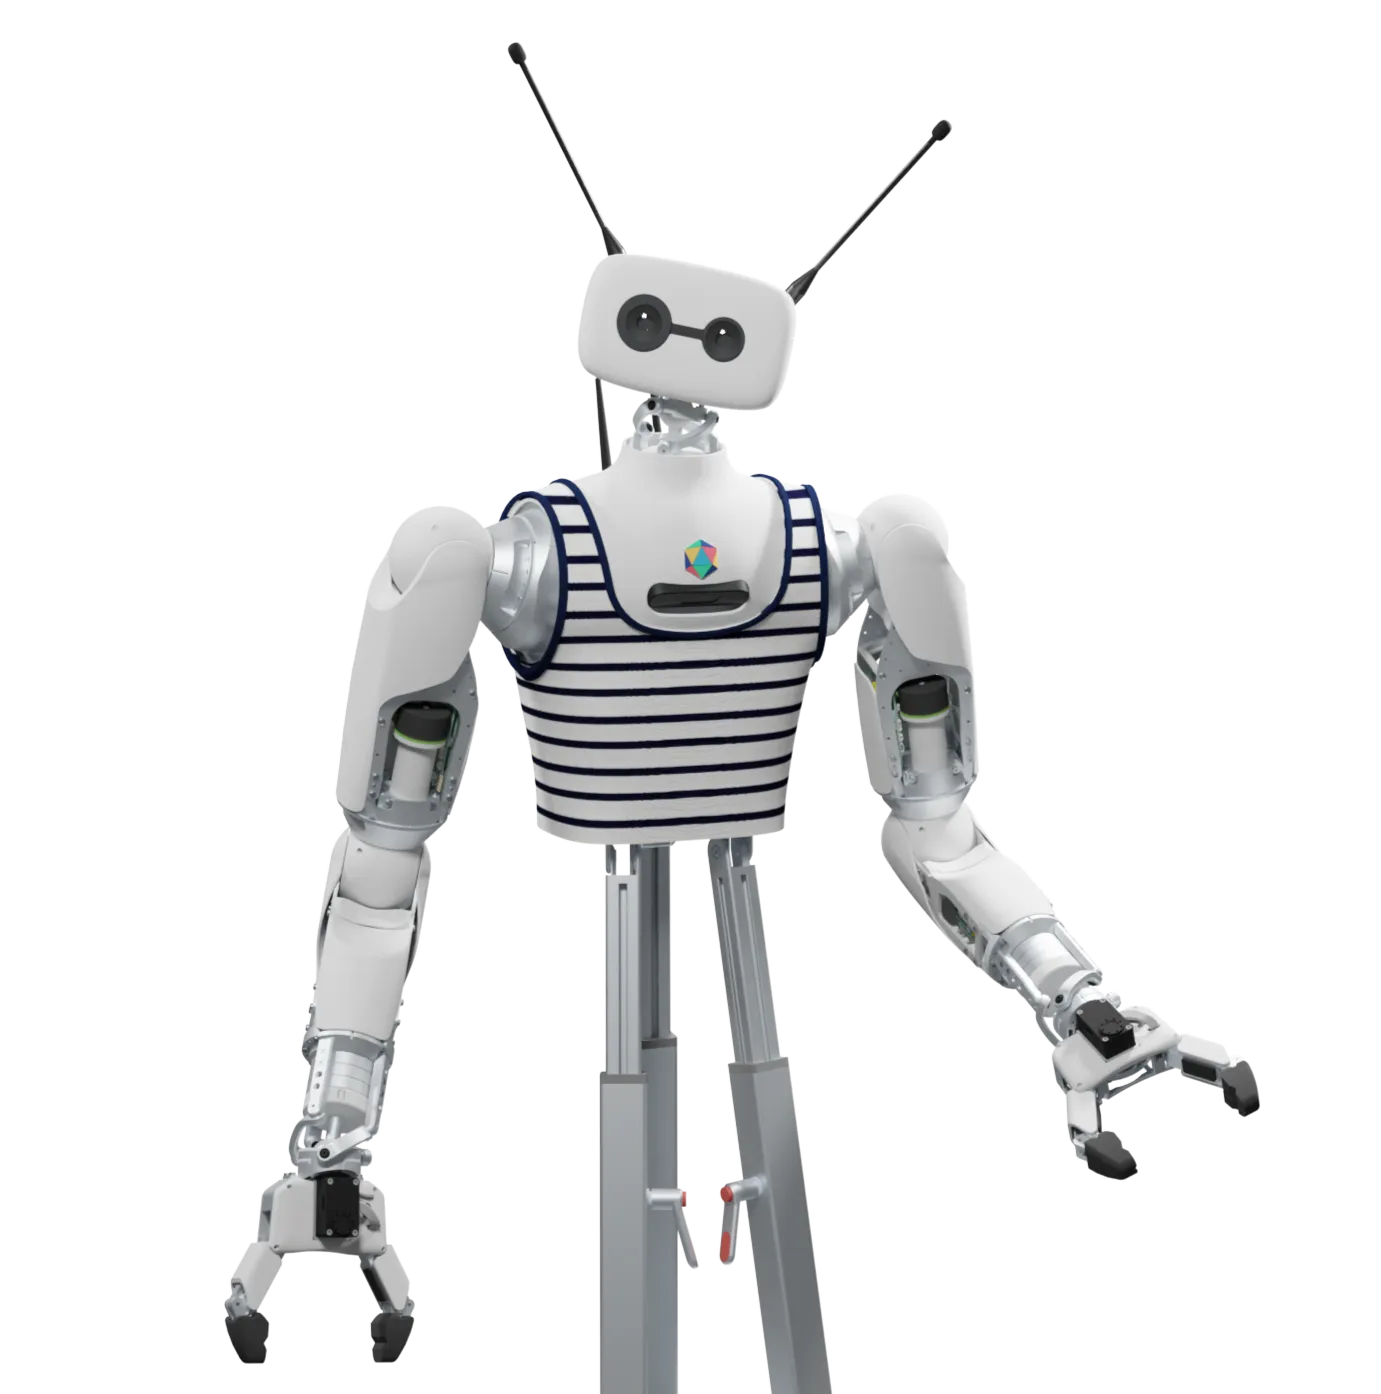 Kép: © Pollen Robotics
ARworks
ARworks-státusz funkciónként
Mi működik ma nálunk ezzel a robottal – és mi nem.
Katalógusadat Ehhez a robothoz nincs ARworks-integráció: csak katalógusadat. Integráció robotonkénti vizsgálat után.
Pollen Reachy 2
Műszaki adatok
Gyártói vagy elsődleges forrásból. A felső index a forrásra mutat.
Geometria
Kinematika
| Szabadságfok karonként | 72 |
|---|
Terhelés és mozgás
Aktuátorok és kéz
| Hajtás | párhuzamos ízületek: Orbita 2D aktuátor a vállban és a könyökben, Orbita 3D a csuklóban (és a nyakban)2 |
|---|---|
| Legnagyobb ízületi nyomaték | 16,5 N·m4 |
| Kéz / megfogó | párhuzamos ujjpercmozgású megfogó (2 ujjvég), Dynamixel XM430-W210-R aktuátor, 100 mm nyitás, 10 N névleges / 50 N csúcserő, cserélhető ujjvégek5 |
Érzékelés és számítás
| Látás | fejben: halszemoptikás RGB-kamerák (sztereó kép a VR-teleoperációhoz) és ToF mélységmodul a szemek között; törzsben: rögzített RGB-D kamera (Orbbec)3 |
|---|---|
| Egyéb érzékelés | kamerák, mikrofonok, LiDAR, IMU-k9 |
| Fedélzeti számítás | Solidrun Bedrock v3000 ventilátor nélküli ipari PC, csak CPU; MI-feldolgozás egyelőre a felhasználó saját gépein2 |
Fejlesztés
| SDK / API | Reachy 2 Python SDK (reachy2-sdk), ROS 2 Humble interfész, VR-teleoperációs alkalmazás (Reachy2Teleoperation)1 |
|---|---|
| Robotleíró fájlok | URDF/xacro robotleírás a reachy2_core tárolóban (reachy_description/urdf)10 |
| Szimuláció | Gazebo és MuJoCo (utóbbi még fejlesztés alatt), előre konfigurált Docker-képpel; működik a Python SDK és a ROS 2 interfész; nem érhető el: kamerakép (később), WebRTC, így teleoperáció sem8 |
| Licenc | Apache 2.0 (nyílt forrás)1 |
Méret
Szerkesztői megjegyzések
- A magasság a termékoldal szerint 136–166 cm; a dokumentáció ábrája 1,43–1,63 m-t mutat.
- A hivatalos dokumentáció szerint a szimulációban a kamera és a WebRTC-alapú teleoperáció még nem érhető el.
- A képek a felsőtestet mobil alap nélkül mutatják.
Források
- Reachy 2: open-source humanoid robot for embodied AI — Pollen Robotics · ellenőrizve 2026-11-17
- Reachy 2 Specifications: Key Features, Architecture & Dimensions — Pollen Robotics · ellenőrizve 2026-11-17
- Reachy 2 Vision Module: Head & Torso Camera Specifications — Pollen Robotics · ellenőrizve 2026-11-17
- Motors & Actuators specifications | Reachy 2 — Pollen Robotics · ellenőrizve 2026-11-17
- Grippers specifications | Reachy 2 — Pollen Robotics · ellenőrizve 2026-11-17
- Mobile base specifications | Reachy 2 — Pollen Robotics · ellenőrizve 2026-11-17
- Contact Pollen Robotics | Pollen Robotics — Pollen Robotics · ellenőrizve 2026-11-17
- How to Run Reachy 2 Simulation with Docker: Step-by-Step Setup Guide — Pollen Robotics · ellenőrizve 2026-11-17
- Reachy 2 – A Versatile Humanoid Robot for Interaction, AI & Research — Pollen Robotics · ellenőrizve 2026-11-17
- pollen-robotics/reachy2_core (Reachy V2 workspace) — Pollen Robotics · ellenőrizve 2026-11-17
- Reachy 2 Documentation | Reachy 2 — Pollen Robotics · ellenőrizve 2026-11-17
Az adatlap utolsó ellenőrzése: 2026-11-17 · Franciaország · A gyártói nevek és képek a gyártók tulajdonai. A katalógusban szereplés nem jelent partnerséget vagy integrációt.
Projektindítás
Melyik robottal, milyen feladatra?
Írja meg a robotmodellt, a felhasználási célt és a munkakörnyezetet – ebből készítjük elő az első egyeztetést.